Humanity's Last Machine(中文翻译):人形机器人硬件深度解析
原文:Humanity's Last Machine — A deep dive on humanoid hardware原文副标题:A deep dive on humanoid hardware(人形硬件深度解析) 作者:Sourish Jasti、Zoey Tang、Intel Chen、Vishnu Mano设计与创意指导:Noor Alam支持:RoboStrategy译文说明:以下为原文全文翻译。原文中的图片以占位符(如
![][imageN])及原始出处链接保留;原文自带的锚点式目录已省略;原文其余子页面(Landscape 整机对比、Suppliers 供应链、Geopolitics 地缘政治)的主要内容已包含在本文相应章节中。
作者:Sourish Jasti、Zoey Tang、Intel Chen、Vishnu Mano 设计与创意指导:Noor Alam 支持方:RoboStrategy
本研究基于工厂与企业实地走访、行业专家访谈,以及与美国、中国和欧洲前沿实验室的投资者和工程师之间的协作与反馈。
引言与目标
本文是一份人形机器人(humanoid)硬件的组件级图谱,旨在回答三个问题: (1) 核心子系统的工作原理; (2) 真正的工程权衡(trade-off)位于何处; (3) 物料清单(bill of materials,BOM)中每个部分的成本结构究竟有多昂贵,又能随着规模扩大被压缩到何种程度。
在当前行业瓶颈最为突出的子系统(如执行器(actuator)、丝杠(screw)、轴承(bearing))上,本文展开了更深入的讨论。随着更多实证 BOM 数据与生产经验陆续可得,其他章节也将进一步扩充。
本文的目标不是预测哪种设计"最好",因为不同应用场景下的方案必然分化;而是提供一套第一性原理(first-principles)的直觉,帮助读者审视任何人形机器人设计——无论是原型机还是量产机——并快速推断:哪里可能失效、哪里难以制造、哪里在规模化后会变得廉价、哪里仍将保持高昂成本。
最后,本文将供应链视为一个复杂系统来研究。我们沿供应链、产业密度和资本流动三条轴线对比美国与中国的生态系统,以解释结构性优势、瓶颈所在,以及我们认为有望实现长期价值捕获(durable value capture)的环节。
为什么选择人形机器人?
本文认真对待人形机器人,因为它们代表了一种实现真正通用机器人的愿景。理解是什么让人形机器人昂贵、脆弱或难以制造,所建立的直觉可以迁移到更简单的平台上。
人形机器人的逻辑很直观。这个世界是为人类的身体而建的,因此一个外形像人的机器人应当能在我们的空间中工作,而无需改造基础设施——只要把一个能站到原本属于人的位置的机器人放进来就行。
怀疑者则会反驳:几年前,Amazon 的内部分析发现,人形机器人只有 40 个用例是其他机器人类型无法覆盖的。Gartner 还预测,到 2028 年,能推动人形机器人概念验证(proof of concept)越过初期试验阶段的公司将不足 100 家。
正如今天的汽车有许多种类型,我们认为机器人也会有多种形态。今天,我们已经看到四足机器人、协作机器人(cobot)、工业机械臂、无人机和软体机器人。未来几年,我们将见证第一批人形机器人面世,人形机器人作为一种形态将被大规模生产。
骨架(Skeleton)
要点:铝(aluminum)构筑框架(坚固、轻量、易于加工);钢(steel)用于零件相互摩擦的部位(齿轮、轴承、轴);钛(titanium)在关键位置减重(镁也一样,尽管存在火灾安全问题);复合材料(composites)让四肢更轻;聚合物(polymers)负责外壳与线缆走线。
机器人的承力结构就是它的骨架。与其把骨架当作一个单一的整块结构,不如按结构角色对其进行分解更有用。每种角色有不同的失效模式,因此适合不同的材料。
有些部件的首要职责,是把机器人的自重和电机驱动力传递贯穿全身。比如骨盆框架、躯干结构、大腿和小腿连杆,以及肩部承载件。它们的作用类似梁和柱,任务是保持笔直、抵抗弯曲,并以尽可能小的重量维持机器人的外形。
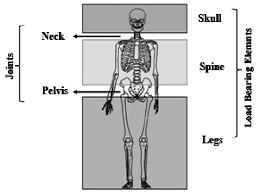 (source)
另一些部件直接位于执行器和轴承周围。电机安装座、齿轮箱壳体、轴承座和关节支架承受着非常高的局部应力。它们承受集中的力冲击,且方向经常切换,而关节始终在持续做微小运动。
设计师使用刚性好、热稳定的材料,极紧密的配合公差,以及可靠的连接方式,确保在真实世界中承受的各类载荷下没有任何东西会松动。不过在移动机器人上,他们同时也努力削减重量并精心布置质量分布,以保持关节的响应速度和能效。
然后是其他所有部分:外壳、蒙皮、线缆导向件、传感器安装座和电气舱体。这些部件塑造机器人的外形并保护内部结构,但很少决定机器人能否站立或行走。它们的约束是成本、可制造性、抗冲击性和维修便利性。
一旦你把骨架视为一组载荷路径(load path)而非一堆零件,材料选择就变得清晰得多。
铝(Aluminum)
铝是人形机器人框架的实用之选。它在可加工性和高比强度之间提供了理想的平衡,这对控制四肢惯量至关重要。真正的优势在于能够通过精巧的形状设计(如加强筋和中空截面)来定制刚度,在不增加体积的情况下获得强度。由于铝对随时间累积的裂纹较为敏感,我们同时采用圆角内腔(让应力在材料内更均匀地分布)和钢制嵌件(加固所有螺纹孔)。这一组合使其成为大规模制造结构壳体(用于容纳并保护电机或电子元件等内部部件的外壳)的最可靠材料。
钢(Steel)
钢保留用于高磨损部位,如轴、齿轮、销、紧固件和轴承。这些部件面临集中载荷、不断磨损表面的持续摩擦,以及往复运动产生的高周次循环,这种循环会在较软的金属内部制造裂纹。在这些高应力区域,钢可以反复轻微弯曲而几乎永不失效,这一点铝做不到,因此额外的质量是为数百万次循环的耐久性付出的必要代价。
对于铝和钢,CNC 加工、锻造和冲压都常用于大批量生产。
镁(Magnesium)
镁是最轻的结构性金属(比铝轻约 35%),对人形机器人四肢极具吸引力——每节省一克重量,都能降低电机负载和功耗。传统挑战一直是消防安全,因为熔融镁接触空气即会点燃。镁合金半固态成型(thixomolding)可能缓解这一问题:它在半固态下加工镁(始终不完全液化),从而能够以显著降低的火灾风险制造薄壁、复杂形状的零件。
瓶颈在于供应链的集中:中国生产全球 85-90% 的镁,并正在快速扩大半固态成型产能,而西方极少有工厂投资于这套专用设备。
钛(Titanium)
钛是一种高性能、小众化的材料。它以显著更低的重量提供与钢相当的强度,非常适合关节承载件和关键硬点。在这些部位,即使节省少量质量也会产生巨大的下游连锁收益——可以使用更小的执行器,并获得更好的能效。
颇具讽刺意味的是,钛非常适合金属 3D 打印(因为其热变形小),但它出了名地难以加工,且容易发生粘着磨损(galling)——即两种金属相互粘附并撕裂,而不是顺滑地滑动。
复合材料(Composites)
碳纤维、Kevlar 和 E-glass(电子级玻璃纤维)等复合材料在同等重量下能提供远高于金属的强度,这让四肢更轻、运动功耗更低。然而,复合材料是各向异性的(仅在纤维方向上强度强),且对冲击敏感。它们与金属框架的连接也出了名的困难——若处理不当会产生薄弱点,这源于介质腐蚀/电偶腐蚀(dielectric corrosion):不同材料接触时会产生微弱电流,逐渐腐蚀连接处;这一问题同样适用于钢和铝等金属混合使用的情形。
由于复合材料需要复杂的成型工艺且难以修复,它们被专门用于更长的肢体段——这些部位最需要在保持强度的同时把重量降到最低。
聚合物(Polymers)
工程聚合物用于塑造外形、布置线缆并保护精密传感器。由于它们天然具有柔顺性,非常适合阻尼可能干扰电子设备的振动。
聚合物常被选用,是因为它们可以通过注塑成型、CNC 加工或 3D 打印等方式,轻松且低成本地制成复杂形状。例如,玻纤增强尼龙(glass-filled nylon)因其强度接近铝,常用于结构件、轴承和传动部件;Delrin(缩醛树脂)频繁出现在机器人小批量的内部支架、安装座和连杆中,因为它强度高,且比金属容易成型得多。
电机
要点总结:人形机器人主要使用基于传感器的永磁无刷直流伺服电机(servo motor,常采用外转子结构),因为需要实时反馈位置和转矩。这一长串定语可以概括为一句话:"因为别的方案都不行"。无铁芯(coreless)电机则用于灵巧手——去掉铁芯后能获得平滑细腻的运动,这正是灵巧手所要求的。
电机将电能转化为旋转(转矩)。电机本身只会空转,而让这个旋转变得有用的一切——精度、转矩、安全性和智能——都来自围绕它构建的系统:减速器、传感器和控制电子。电机通常安装在人形机器人的关节上,用于控制运动。自由度越高,使用的电机就越多。
对于当今的人形机器人,绝大多数关节执行器都是永磁式电子换向直流伺服电机(如果你还不懂这句话的意思,不用担心)。虽然还存在许多其他类型的电机,但本节只讨论与精确、力控机器人运动相关的电机。
步进电机(stepper motor)、较简单的交流电机以及无磁铁电机(常见于风扇、水泵和家用电器)将简要提及以供背景参考,但它们很少用于人形机器人的关节。
控制与运动
电机本身并不"知道"自己在哪里,也不知道该去哪里。它只会在通电时产生旋转。把原始的旋转转化为有目的的运动——抬起手臂、保持姿势、抵抗推挤——的是围绕电机构建的运动控制系统。
要理解人形机器人中使用的电机,首先需要理解运动是如何被控制的。
伺服电机
"伺服"(servo)一词源自拉丁语 servus,意为"仆人"。伺服电机"服从"指令,即移动到指定位置、测量实际结果,并利用反馈来调节位置、速度或转矩。从技术角度讲,它只意味着电机配备了一个编码器——一种运动传感器(详见后文章节)。
机器人会不断检查电机的精确位置并实时调整。例如,如果你希望机械臂到达一个特定角度(比如 67.67°——读作"六七点六七")、保持该位置并抵抗外力推挤,你就需要一台伺服电机。  (source) 厂商:由 ABB、FANUC、KUKA、安川电机(Yaskawa)内部自产。松下(Panasonic)、博世(Bosch)、西门子(Siemens)、Robotis
步进电机
步进电机几乎从不用于典型的机器人,通常见于 3D 打印机或数控机床。
"步进"(stepper)意味着电机一步一步地移动。电机内部有许多磁极,通常有 50-100 个,它们就像定位卡槽(detent,即自然"咔哒"入位的物理凹口)一样形成离散的停止位置。每个电脉冲使电机前进一个已知的增量(例如 30°),从而实现无需传感器的可预测运动。
例如,假设你正在设计一个低成本机器人,需要让相机滑轨以可预测的增量来回移动。步进电机是可行的,因为你可以通过"数步数"来推断位置——但如果电机在负载下滑步,你不会察觉。
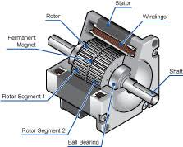 (source)
在伺服电机内部,有几项关键设计选择会强烈影响其性能及对人形机器人的适用性,包括:
- 换向(commutation)方式是什么(传感器式、无传感器式、机械式)
- 电磁体的几何结构是什么(内转子/外转子(in-runner/out-runner)、径向/轴向/横向磁通(radial/axial/transverse flux)等)
- 永磁体配置是什么(类型/几何形状)
换向方式
电机通过在旋转部件(转子)与静止部件(定子)之间产生磁引力来运转。如果你只给电磁体通一次电,转子会吸附到某一个位置然后停住。要让它持续旋转,电机必须在精确的时刻翻转磁极。
换向就是电机决定"何时发力"的机制。时机得当,运动就平滑;时机出错,电机就会顿挫、振动或失速。这一点对人形机器人的关节尤为重要,因为这些关节常常缓慢移动且必须精确保持位置。在低速下,即使是微小的时序误差也会变得明显。
机械换向
机械换向通过金属电刷在电机内部旋转环上滑动来切换磁力。问题在于,金属与金属的摩擦会产生磨损、损耗和电气噪声。电刷逐渐磨耗,最终需要更换。而对于人形机器人——关节必须安静运行并承受数百万次免维护循环——机械换向很少被采用。
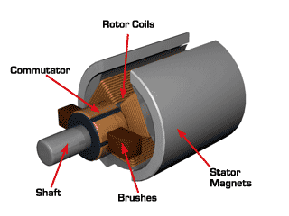
(source)
基于传感器的电子换向
基于传感器的电子换向内置了小型传感器(通常是霍尔效应传感器),用于检测转子磁场并报告其位置。电子元件读取这些传感器数据,并在精确的时刻切换电流。由于传感器与速度无关,这种方式即使在关节缓慢移动或保持静止时也能产生平滑的运动。正因如此,它是人形机器人关节中占主导地位的换向方式。
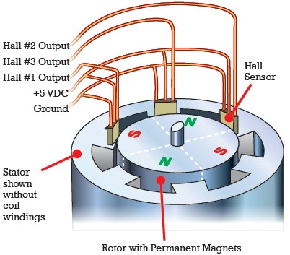
(source)
无传感器电子换向
无传感器电子换向通过电信号来推断位置。当电机旋转时,其绕组会产生随转子位置变化的电压。通过读取该信号,电子元件无需专用传感器即可估算转子位置。虽然这降低了硬件复杂度,但它在低速和静止状态下表现很差。由于人形机器人关节经常处于这些工况,无传感器方法通常不太适用。
电磁几何结构
电机通过反复推动旋转体来产生运动。电磁几何结构决定了这种"推动"发生在哪里。
内转子与外转子
第一个主要的结构选择是旋转体(转子)位于静止部件的内部还是外部。
你可以通过开门的直觉来理解:在门轴附近推门需要巨大的力气,而在靠近门把手的位置推门则轻松得多。同样的物理规律也适用于电机。相同的磁力作用下,推点离旋转中心越远,产生的转矩越大;推点离中心越近,则转速占优、转矩不足。
在内转子(inrunner)电机中,旋转体位于中心,磁力从外部施加。
在外转子(outrunner)电机中,旋转体环绕定子,磁力施加在离旋转中心更远的位置。
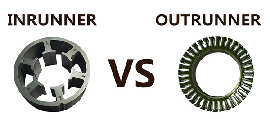
(source)
施力点离中心越近,越有利于高转速。 施力点离中心越远,越有利于高转矩。
由于人形机器人关节优先考虑转矩和可控运动而非高转速,外转子结构在人形机器人执行器中更受青睐。
径向、轴向与横向磁通
本节讨论磁力指向的方向。
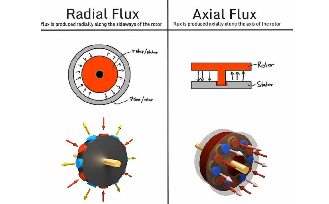
(source)
在径向磁通(radial-flux)电机中,磁力从中心向外推,形成圆柱形结构。径向磁通是成熟且被充分理解的设计,因此具备可扩展的制造能力,目前在人形机器人关节中占据主导地位。
轴向磁通(axial-flux)电机将磁力沿转轴方向布置,从而实现了更扁平的电机外形,并在空间受限的场合提供更高的转矩密度。这些特性使轴向磁通设计在人形机器人的部分关节(轴向长度受限处)颇具吸引力,尽管热管理和制造方面的挑战依然存在。
横向磁通(transverse-flux)电机让磁力通过更复杂的路径。它们在理论上可以在低速下实现很高的转矩,但其结构复杂、工业成熟度有限,迄今为止限制了它们在人形机器人中的应用。
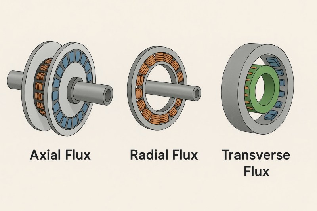
(source)
永磁体类型与几何结构
电机利用永磁体来产生产生力的磁场。这些永磁体无需额外电能就能产生强磁场,使电机能够以紧凑的尺寸输出高转矩。
磁体类型决定了磁场的强度。磁体几何结构则决定了磁场的施加方式。
磁体类型
人形机器人执行器使用可获得的磁力最强的永磁体,通常是钕铁硼(NdFeB)基稀土磁体。磁体强度直接决定了在相同转矩输出下电机能做多小。磁力弱的磁体迫使你把电机做得更大以产生相同的力。而在人形机器人身上,关节上的每一克重量都会向上游放大为转矩需求,这种尺寸代价是不可接受的。
代价则是成本、供应链风险和热敏感性——磁力越强的磁体在高温下越容易损失性能。
磁体几何结构
磁体几何结构描述磁体在电机内部的形状和位置——要么安装在转子表面,要么嵌入转子内部。
表贴式永磁体(SPM,surface-mount permanent magnet)产生更干净、更可预测的磁场,这意味着转矩更平滑、纹波更小。内嵌式永磁体(IPM,interior permanent magnet)可以在高速下实现更高的峰值功率和效率,但会在控制和制造上引入更多复杂性。
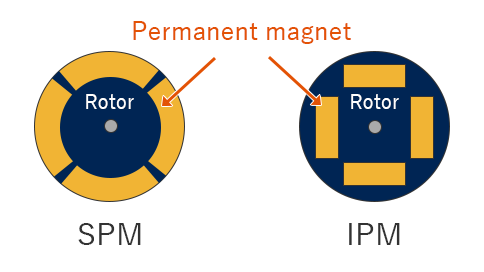
(source)
对于人形机器人关节而言,平滑的力输出和可预测的行为比绝对速度更重要,因此表贴式设计是更常见的选择。
工程之外的约束
永磁体固然能造出高性能电机,但也带来了现实的挑战。磁力最强的磁体依赖的材料(如钕)只在世界上少数几个地区开采和加工。这造成了中国供应链依赖和制造风险;不过美国政府已直接向 MP Materials 等公司进行投资/贷款。
因此,制造先进的机器人电机不仅是工程挑战,也是一个材料与制造问题。
物理构造
到目前为止的讨论集中在人形机器人关节使用的电机上,这些电机的设计选择以转矩、效率和结构集成度为主导。
灵巧手则面临不同的约束。
手部执行器必须体积极小、响应迅速,并尽可能少地增加运动手指的惯量。它们还必须允许在接触时进行顺应运动和反驱(backdriving)。
这些要求把电机设计推向同一设计空间中不同的区域:优先追求最小的内部质量和平滑的力输出,而非绝对转矩。
因此,无铁芯电机(coreless motor)常用于灵巧的人形机器人手。
铁芯
标准电机有两个主要部件:一个静止的磁铁,和一个在其中旋转的铜线圈。当电流流过铜线时,会产生自己的磁场,与静止磁铁相斥,从而驱动线圈旋转。
为了增强磁力,大多数电机会将铜线圈绕在一块铁上。铁能放大磁场,但它很重。
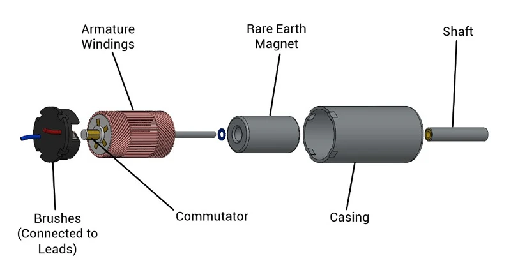 (source)
无铁芯
无铁芯电机则不使用铁。铜线圈自身定型并独立旋转。这个设计决策类似于通过拆除沉重部件来制造更轻的发动机:更快、更平顺,但发热也更严重。
不使用铁使得电机轻得多、响应也快得多,同时还让运动更平滑。在标准电机中,铁芯会倾向于在某些位置与静止磁铁"吸附"对齐,就像带定位卡槽的旋钮会咔哒入位一样。这会产生一种顿挫、带齿槽感(cogging)的运动。直观地说,无铁芯电机没有这个问题,这使它们非常适合机器人灵巧手——在这种场景下,细腻精确的运动至关重要。
然而,为了弥补失去铁芯带来的效率损失,无铁芯电机需要更多的铜绕组来产生相同的转矩。铜越多,电阻越大,发热也就越多。这使得无铁芯电机在电气上较为脆弱,通入过大电流时会过热烧毁。
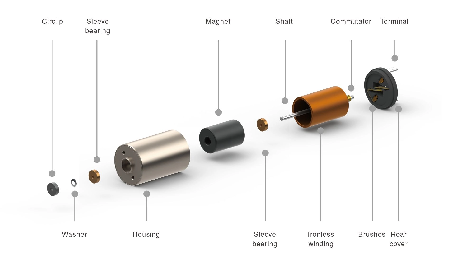 (source)
减速器(Reducers)
核心要点:谐波减速器(strain-wave reducers,又称 harmonic drive)是人形机器人中的主流减速器方案,而且往往是整机中成本最高的单一零部件。传统上,谐波减速器被设计为追求极致精度与近乎永久的使用寿命,但如今人形机器人厂商正将其视为高磨损件。这一转变引发了一场持续争论:人形机器人究竟应偏爱为高扭矩密度(torque density)优化的高减速比架构,还是更适合强化学习与本体感知(proprioceptive sensing)的准直驱(Quasi-Direct Drive, QDD)方案。
电机(Electric motors)被设计为转速极高,但仅靠电机本身,输出力矩其实相当弱。如果把一条沉重的机器人手臂直接接在电机上,它根本举不起多少东西。
减速器(reducer)的作用是以速度换扭矩,其原理类似山地自行车的低速挡:你踩得很快,但车轮转得慢,却能产生足够爬上陡坡的力量。减速器将电机的高速旋转转化为缓慢而有力的运动,用于举起重物或保持稳定姿态。
由于减速器必须造得近乎完美,它往往成为整机中成本最高的单一零部件(其价格常常超过电机与传感器之和)。如果内部零件之间存在哪怕极微小的活动间隙(称为背隙(backlash)),机器人手臂就会感觉松动、产生抖动。为防止这种情况,制造商必须以微米级公差加工金属,这使得高品质减速器难以制造且成本高昂。
需要注意的是,减速器本身无法作为结构件来承受人形机器人关节所受的外力。当机器人手臂运动时,重力和运动会在关节处产生三种不同的力:
- 径向载荷(radial loads)(侧向力:想象你把手臂平伸出去,重力正在向下拉它)
- 轴向载荷(axial load)(沿轴向的内—外力:想象你把某物径直向前推,或有人拉你的手)
- 力矩载荷(moment load)(扭转/杠杆力:想象手提重物悬于手臂尽头。即使东西不沉,因为离肩膀很远,也会觉得很重)
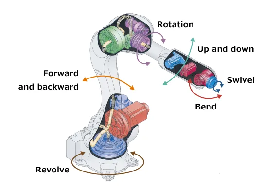
(source)
从历史上看,承受这些力需要多个轴承(后文详述),这会增大关节的体积与重量,并增加装配复杂度。近年来最重要的突破之一是交叉滚子轴承(cross-roller bearings,后文详述)的商品化:单个交叉滚子轴承即可同时以高刚度和紧凑的结构承受径向、轴向和力矩载荷。
谐波减速器(Strain-Wave Reducer)
谐波减速器(strain-wave reducer,常称 harmonic drive)使用的是刻意做成柔性的齿轮。并非所有齿同时啮合,而是在任一时刻只有一小段齿参与啮合。齿轮啮合的位置沿圆周移动,如同波浪一般。[直观动画]
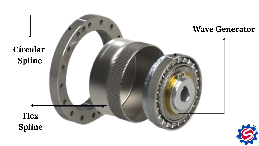
(source)
这种设计能在紧凑的结构中实现极高的精度和接近零的背隙(backlash),但其代价是效率较低、对冲击载荷敏感,以及材料反复弯曲导致随时间推移产生的磨损。
由于这些特性,谐波减速器最常见的应用场景是那些精度与封装密度比纯效率更重要的场合。典型例子包括半导体制造设备、手术机器人、太阳能跟踪系统和航空航天部件。在人形机器人中,谐波减速器常被用于肩部、肘部、前臂和腕部等对定位精度要求极高的部位。
谐波减速器一般不可反驱(backdriveable),典型传动比(gear ratio)在 50:1 到 100:1 之间,完全不属于准直驱(QDD)的范畴——QDD 通常定义为传动比低于 ~20:1 且具备高扭矩透明度(torque transparency)的方案。
曾有一段时间,受成本、供应商有限和集成难度等因素影响,谐波减速器似乎并不适合用于大规模量产的机器人。关键专利到期、交叉滚子轴承成为通用商品件、以及第三方制造商趋于成熟,改变了这一局面。
因此,谐波减速器至今仍是紧凑关节中强度重量比的标杆方案,尤其是在与现代轴承解决方案集成时更是如此。
摆线减速器(Cycloidal Reducer)
摆线减速器(cycloidal reducer)仍属于齿轮传动的一种(通常作为更庞大齿轮产品目录中的一部分提供,而非作为独立的传动类别)。但它用更大的滚动接触副取代了传统的渐开线齿(即普通齿轮上那种较尖锐的重复齿形)。具体而言,摆线减速器使用厚实的凸轮齿(图中黄色部分)推动滚子或滚针(图中紫色部分)运动,因此接触面积大得多。此外,该设计不采用可能在压力下断裂的标准齿轮齿,而是使用偏心布置的输入轴,使圆盘在旋转时产生摆动。[直观动画]
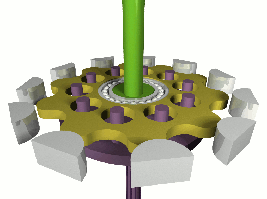
(source)
由于采用滚动件、载荷分布在很大的表面上,摆线减速器能更好地分配载荷,因此抗冲击能力更强。如果一台工厂机器人撞上墙壁,普通齿轮箱可能会损坏,但摆线减速器通常能幸存下来。(在工业机器人领域,其高端变体是「RV 减速器」,以重载关节上极低的背隙和高扭转刚度(torsional stiffness)著称。)
正因如此,摆线减速器成为大型工业机器人肩部和肘部的行业标准,用于搬运沉重的汽车部件或托盘。在人形机器人中,摆线减速器可用于腰部、髋部和膝部。摆线减速器虽具备极小背隙、高转速能力和出色效率等优点,但这些优势是有代价的:其对精密加工滚动件的依赖使最终装配成本高昂;此外,摆动圆盘固有的振动带来了动平衡难题——解决这一问题通常需要一个冗余圆盘,这又使整体封装复杂化、增大了单元的占地空间。
日本企业集团垄断了这一市场,Nabtesco 一家就占有 RV 减速器全球市场的 60%。
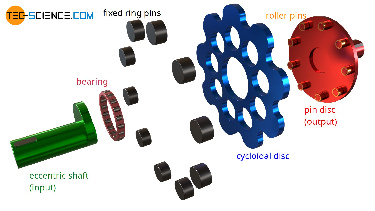
(source)
行星减速器(Planetary Reducer)
行星减速器(planetary reducer)通过多个齿轮(「行星轮」)围绕中央齿轮(「太阳轮」)旋转、并与外圈内齿轮啮合,来分担载荷、在不增加过多体积的前提下传递扭矩。[直观视频]
行星减速器在工业机器人和许多机器人关节中很常见,因为它们紧凑、高效且坚固,同时还可靠、精度尚可,并能经受长时间的工作循环。其主要缺点是背隙(backlash)和精度有限——与更专门的方案相比存在差距。行星减速器可反驱(backdriveable),扭矩透明度高。
尽管行星减速器常被作为一个单一类别来讨论,但它们所处的是一个极其成熟、高度参数化的设计空间,涵盖直齿、斜齿、蜗杆及非平面齿轮几何形状,每种几何形状在效率、噪声、背隙、材料和可制造性方面都有大量权衡。为简洁起见,本深度报告不展开讨论这些几何形状内部繁多的设计变体。
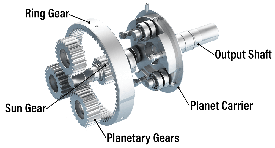
(source)
相关企业:Nabtesco(中大载重工业机器人市场份额 60%)、Harmonic Drive Systems、Siemens、Sumitomo、ABB、Bonfiglioli、绿的谐波 Leaderdrive(谐波减速器中国市场60% 份额)
关键评估维度(Key Evaluation Criteria)
传统上,机器人减速器以微米级精度来衡量优劣,并被期望永久耐用。Nabtesco 和 Harmonic Drive 等日本公司长期占据主导地位,因为它们积累了数十年关于齿轮在真实使用场景中如何失效的数据。齿轮失效在仿真中几乎无法预测,往往要到数千小时运行之后才暴露出来,这种关于摩擦学(Tribology)的实证知识构成了它们的护城河。
但如今,制造商正把减速器当作需要定期更换的高磨损件来对待——也许每 12-18 个月更换一次,而不再以「使用十年」为标准来设计。如果你的减速器只需要撑过 18 个月的折叠纸箱任务(而不是 10 年的心脏外科手术),那么日本企业数十年的失效数据突然就没那么重要了。
这种思维转变正在改变工程师优化的方向:如果我们使用一种完全不同的齿轮会怎样?这引发了一场争论:准直驱(Quasi-Direct Drive, QDD)对阵高减速比(High Reduction)这两种相互竞争的路线。
现代机器人通过试错来学习(强化学习,Reinforcement Learning)。它们需要关于自身触碰了什么、施加了多大力、以及何时受到反向推力的持续反馈。如果齿轮箱用摩擦掩盖了所有这些触觉信息,机器人就无法有效学习。
一个有用但不完美的类比是:这好比戴着手套弹钢琴。
顺着这个类比,传统的高减速比齿轮(谐波/摆线)就像那副滑雪手套:它们带来惊人的力量(扭矩密度),却失去了感知所接触之物的能力(扭矩透明度)。沉重的齿轮传动产生大量内部摩擦,使机器人无法感知来自外界的力,因此不得不加装昂贵的额外扭矩传感器才能了解情况。
准直驱齿轮(行星减速器)则像戴着薄薄的外科手套:牺牲了蛮力,但机器人能够感知自己的动作。电机可通过自身的电信号直接感知阻力,无需额外传感器。这让机器人在人周围更安全,也让它更擅长学习。
| 特性 | 准直驱(QDD) | 高减速比(谐波/摆线) |
|---|---|---|
| 扭矩透明度(Torque Transparency) | 高: 电机电流直接反映输出扭矩。 | 低: 摩擦/刚度「掩盖」了输出扭矩。 |
| 可反驱性(Backdriveability) | 优秀: 外力可轻松驱动电机。 | 差: 往往需要很大的力才能「反驱」。 |
| 强化学习兼容性 | 适合高速、动态的探索。 | 更适合静态、高负载的精密任务。 |
这一转变恰好利好绿的谐波(LeaderDrive)等行动迅速的中国供应商。它们聚焦通用人形机器人真正需要的核心 80% 性能,而非心脏外科手术这类长尾任务,从而提供了契合这个全新的、迭代式的、软件驱动的世界的硬件。
编码器(Encoders)
要点总结:磁性旋转编码器(magnetic rotary encoder)很可能成为标准方案,因为它能感知绝对位置(absolute position),并支持高速电机换相。过去需要多种编码器类型、多家供应商、以覆盖不同安装几何形态与速度需求的场景,如今同一套传感技术和厂商体系就能通吃——这是光学方案难以企及的。
电机提供了运动的「肌肉」,但它并不知道自己的速度,也不知道停在了哪里。编码器(encoder)就是追踪这些信息的传感器,它把物理运动转换成关于速度、方向和位置的数据。没有编码器,电机就是在盲动。
大多数电机出厂时已预装编码器。但人形机器人(humanoid robot)往往会在关键关节上加装额外的编码器。为什么要为冗余付费?
装在电机轴上的一个编码器告诉你电机在做什么。装在关节上的第二个编码器则告诉你肢体实际在做什么——把中间可能存在的任何弯曲(flex)、背隙(backlash)或打滑(slippage)都考虑进去。加装第二个编码器会让传感成本翻倍,但它有助于解决一个关键问题:仿真到现实差距(sim-to-real gap)——机器人之所以在真实世界中表现挣扎,是因为现实并不像仿真那样运转。
要理解哪种编码器适合你的需求,可以从三个维度拆解:它如何运动(运动方式)、它如何感知(传感技术),以及断电后它记住什么(记忆方式)。
运动方式(Motion)
这一维度完全取决于机械关节或执行器(actuator)被设计成怎样运动。
旋转式(Rotary)
旋转编码器(rotary encoder)测量角位置(angular position),即某物转过了多少角度。它是机器人领域的主流选择,因为大多数关节(如膝盖、肘部、电机轴)都是旋转运动。你会在电机轴、齿轮箱内部以及关节轴线处见到它们。
直线式(Linear)
直线编码器(linear encoder)测量直线位移。虽然它对高精度工业设备(如 CNC 机床)或使用特定直线执行器(如丝杠驱动 screw-drive)的机器人至关重要,但在通用人形机器人的关节中较为少见。
传感技术(Sensing technology)
编码器内部传感技术的选择决定了器件的成本、耐用性和精度。
光学式(Optical)
光学编码器(optical encoder)利用透过或反射自带有图案码盘或标尺的光线工作,能提供最高的分辨率,但对灰尘、油污、振动和装配公差敏感。因此,它们通常只用在密封的电机模块内部或洁净的工业环境中。 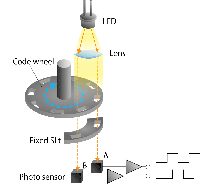 (source) 公司:Heidenhain、Broadcom、Renishaw、Baumer、Dynapar、Omron、Kübler
磁性式(Magnetic)
磁性编码器(magnetic encoder)读取旋转或滑动磁体的磁场。与光学编码器相比,它们放弃了一部分分辨率,换取了鲁棒性、紧凑性和低成本。
它们是人形机器人和腿式机器人的默认选择,因为它们对污垢和不完美的磁体安装位置有很好的容忍度。然而,它们仍然对极端温度、机械冲击、来自邻近电机的杂散磁场敏感,金属颗粒也会干扰读数。 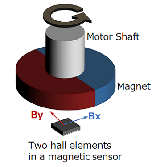 (source) 公司:Heidenhain、Renishaw、SICK、Baumer、ZeroErr、Melexis
电容式(Capacitive)
电容编码器(capacitive encoder)测量电极之间电容(electrical capacitance)的变化。
它们能在非常紧凑的封装内实现高分辨率,但对湿度和电磁干扰(electromagnetic interference)敏感。电容编码器目前仍属小众,但未来可能在机器人灵巧手(robotic hand)这类狭小空间中发挥潜在作用。 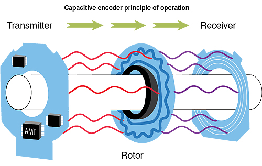 (source) 公司:Renishaw、Heidenhain、Baumer、SICK、Omron
记忆方式(Memory)
机器人断电「黑屏」时会发生什么,对安全至关重要。
增量式(Incremental)
增量式编码器(incremental encoder)只在通电时计数运动。如果断电,它们就会忘记自己在哪里;重新启动时,机器人必须执行一次「回零」(homing)序列(移动到一个起始点)来确定自身位置。它们简单、快速,常用于在电机端直接测量原始速度(速度)。
绝对式(Absolute)
绝对式编码器(absolute encoder)在任何时刻都知道自己的确切位置,即使是在断电后刚苏醒的瞬间。它们是关节的必备方案。为了保持平衡或从跌倒中恢复,机器人需要在开始运动之前确切知道腿弯曲到什么程度。盲目地移动机器人去「找零位」既危险又不稳定。
关键评估准则(Key Evaluation Criteria)
编码器通常从分辨率、准确度和精密度三个维度进行评估。
**分辨率(resolution)**指测量的粒度,即编码器能检测到的最小独立步进。更高的分辨率对平稳的电机控制至关重要,尤其是在极低速运动时。
**准确度(accuracy)**衡量所报告位置与真实物理位置的接近程度。例如,一个磁性编码器可能具有很高的分辨率(数百万个计数),但由于磁场存在轻微畸变,其准确度反而较低。
精密度(precision)(或称重复性 repeatability)衡量编码器每次回到同一物理位置时报告完全相同数值的能力。在机器人领域,重复性往往比原始准确度更有价值,因为可预测的系统误差可以在软件中建模并修正,而随机误差(random variance)则无法消除。
丝杠(Screws)
要点:滚珠丝杠(ball screw)用于人形机器人的四肢和躯干执行器,因为其滚动的钢球几乎实现了无摩擦运动。行星滚柱丝杠(planetary roller screw)用于膝、踝、髋等高性能关节,因为它们以线接触而非点接触分散受力,能够承受反复冲击——这类冲击会在滚珠丝杠上压出凹痕。由于供应受限和成本高企,行星滚柱丝杠是当今业界的一个显著瓶颈。
丝杠将电机的旋转运动转换为直线运动。电机只会旋转;丝杠通过允许旋转但阻止螺母扭转,把旋转运动强制转化为直线推拉力。在人形机器人中,这种直线运动相当于机械肌肉,使关节和连杆能够推、拉、举和支撑重量。
丝杠可分为滚珠丝杠、行星滚柱丝杠和梯形丝杠(ACME screw)三类,选用何种类型主要取决于成本、可获得性和抗冲击耐久性。其中成本尤为重要,约占当前 BOM 成本的 ~20%。
滚珠丝杠(Ball Screws)
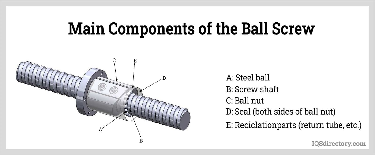
滚珠丝杠(也是一种减速器)是目前许多人形机器人四肢和躯干执行器的标准方案。电机旋转时,丝杠和螺母被阻止随转,螺母被迫沿丝杠做直线运动,从而驱动肢体、关节连杆或躯干机构。
在滚珠丝杠内部,微小钢球在丝杠与螺母之间滚动而非滑动。这种滚动使运动平稳且效率极高(~90%+),这正是滚珠丝杠在人形机器人四肢和躯干执行器中广泛应用的原因。然而,滚珠丝杠产生的是直线运动,因此要将其连接到旋转关节,需要额外的连杆和杆端关节(rod-end)。这些额外零件可能引入松动和挠曲,使得整体系统比直接在每个关节处安装电机和减速器更难制造和装配。因此,采用基于滚珠丝杠的驱动方式,是在效率、重量分配与系统复杂度之间的一种权衡。
其代价在于载荷能力。每颗滚珠与金属的接触面积极小。跳跃或硬着陆等突然冲击会在这些接触区域压出凹痕(即「布氏压痕(brinelling)」),使运动永久性地变得粗糙,并缩短寿命。
滚珠丝杠市场历来由欧洲和日本供应商主导(如 NSK、THK 和 SKF),合计约占 70% 的市场份额。这些供应商主要生产磨削滚珠丝杠(ground ball screw),以极严公差精密加工而成。
然而近年来,来自中国的新兴厂商(如上海贝特)开始进入市场,推出轧制滚珠丝杠(rolled ball screw),其精度略低,但制造周期显著缩短,成本降低一个数量级。这一转变促使人形机器人开发者对在对成本敏感的大规模系统中采用轧制滚珠丝杠产生了浓厚兴趣。
 (source) 公司:江苏恒立液压、上银(Hiwin)、SKF、NSK、THK、上海贝特
行星滚柱丝杠(Planetary Roller Screws)
行星滚柱丝杠是膝、踝、髋等高性能关节的黄金标准。鉴于其供应受限且价格昂贵,这是当今机器人领域的一个关键瓶颈,但一旦实现规模化,预计将在人形机器人设计中占据主导地位。
它不使用滚珠,而是使用多根带螺纹的滚柱,像行星一样环绕丝杠公转。这些滚柱以线接触而非点接触与丝杠啮合,将力分散到更大的表面积上。
这赋予了它们巨大的承载能力,寿命比滚珠丝杠长 10–15 倍,使其适合持续、真实世界的高负荷作业——包括冲击和高原占空比(duty cycle)场景。缺点是成本极高、制造复杂、全球供应有限,目前这使其成为人形机器人行业的一大瓶颈。由于我们尚未达到规模经济,这一部件的供应链尚不存在;不过,依托无人机制造业,中国已经拥有庞大的小型执行器制造商基础,并能够将其迭代应用于机器人。 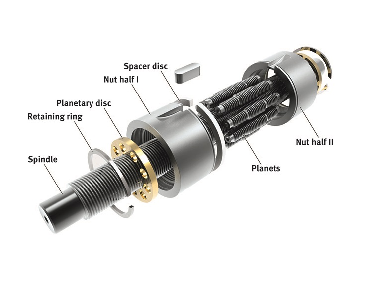 (source) 公司:南京工艺装备制造、Tolomatic、博世力士乐(Bosch Rexroth)
行星滚柱丝杠主要有五种类型。它们的区别在于内部零件的排列方式以及彼此间的相对运动方式。标准型(standard)是基准设计,其余类型(即倒置型、循环型、差动型和轴承环型)则是针对不同优化目标的变体。
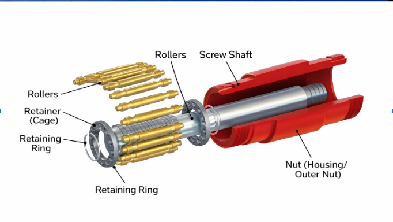
倒置型行星滚柱丝杠(inverted planetary roller screw):滚柱不是在丝杠外表面运动,而是在一个更长的外套筒(相当于外壳)内运动。丝杠上只有一小段带有螺纹,这有助于保持结构紧凑。
这种丝杠不适合长行程运动,但它能在狭小空间内承受较大的力。正因如此,倒置型行星滚柱丝杠常用于需要体积小、速度快、并能整齐集成进设备中的场景。
(source)
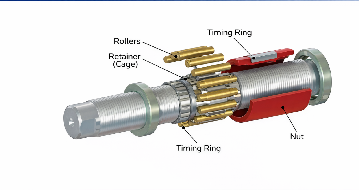
循环型滚柱丝杠(recirculating roller screw)的核心部件与标准型相同。但循环型使用轮状而非丝杠状的滚柱——其运动来自丝杠和螺母,而非滚柱螺纹。
循环型同时啮合的螺纹更多,能承受更重的载荷。它适用于需要刚性、强度和精度的场合,如医疗或光学设备。
(source)
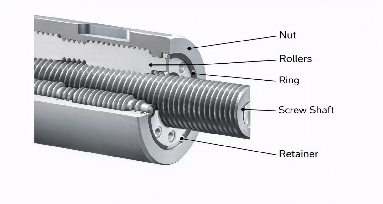
与标准行星滚柱丝杠相比,差动行星滚柱丝杠(differential planetary roller screw)不使用循环滚柱。每根滚柱有两段螺纹:一段与丝杠啮合,另一段与螺母啮合。这两段螺纹几乎相同,但并不完全一致。正是这微小的差异产生了运动。由于差异极小,系统每转动一圈只移动很短的距离。
这使得它能够实现极慢、可控的运动和非常精确的定位,使该设计非常适合精度和微调至关重要的应用。
 (source)
以下为杭州新建机电传动给出的行星滚柱丝杠各类型详细对比:
| 性能指标 | 标准型 | 倒置型 | 循环型 | 差动型 |
|---|---|---|---|---|
| 规格(丝杠直径 × 导程(lead)× 头数) | 3.5 × 1–92 × 36 | 10.5 × 2–80 × 16 | 8 × 0.25–125 × 5 | 5 × 0.8–110 × 2.36 |
| 效率 | 80–90% | 70–90% | 60–80% | 60–70% |
| 导程精度等级 | G1, G3, G5 | G1, G3, G5 | G1, G3, G5 | T3, T5, T7 |
| 导程精度(每 315 mm 行程) | 6 μm, 12 μm, 23 μm | 6 μm, 12 μm, 23 μm | 6 μm, 12 μm, 23 μm | 12 μm, 23 μm, 52 μm |
| 静载荷容量 | 8.4 kN – 1898 kN | 20.8 kN – 1225 kN | 14.3 kN – 3972 kN | 10 kN – 1300 kN |
| 动载荷容量 | 3.9 kN – 709 kN | 13.4 kN – 559 kN | 7.3 kN – 986 kN | 8 kN – 550 kN |
| 最大转速 | 最高 1200 rpm | 最高 1000 rpm | 最高 1000 rpm | 最高 1400 rpm |
| 轴向间隙 | 0.02 mm | 0.02 mm | 0.02 mm | −0.01 mm(过量预紧(excess preload)) |
(Source)
此前,该领域的工业应用尚未完全成熟,舍弗勒(Schaeffler)实际上主导着市场。随着这一领域受到的关注与日俱增,越来越多的供应商开始入局,尽管大多数仍总部位于美国和欧洲。
公司:GSA(由舍弗勒控股)、Ewellix(被舍弗勒收购)、瑞士 ROLLVIS(被舍弗勒收购)、博世力士乐(Bosch Rexroth)、INA(舍弗勒旗下品牌),以及意大利的 VCS(被美国公司 MOOG 收购)
梯形丝杠(ACME Screws)
梯形丝杠是对人形机器人而言最不重要的丝杠。它们依靠丝杠螺纹与螺母之间的直接滑动接触。可以把它想象成一颗螺栓在螺纹孔中扭转,摩擦恒定不变。 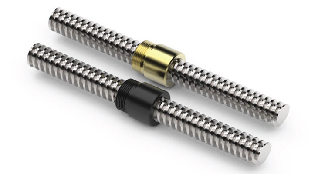 (source)
关键评估准则(Key Evaluation Criteria)
人形机器人中的丝杠失效几乎从不来自平均载荷,而是来自峰值载荷、疲劳和累积损伤。
下表展示了两种主要选择的对比。
| 行星滚柱丝杠 | 滚珠丝杠 | |
|---|---|---|
| 动载荷额定值(Dynamic load rate)* | 高 | 中 |
| 寿命 | 高 | 中 |
| 冲击载荷 | 高 | 中 |
| 所需相对空间 | 低 | 中 |
| 加速度 | 高 | 中 |
| *DLR 指在 90% 可靠度下,设备达到 1,000,000 转额定寿命时所对应的适用恒定载荷。 |
轴承
要点:最重要的轴承有 3 类。1)球轴承(ball bearing)用于腕部、肘部、肩部和手指,因为其点接触(point contact)产生的摩擦几乎为零,运动平顺且快速。2)滚子轴承(roller bearing)用于膝部、踝部和髋部等承重关节,因为其线接触(line contact)将力分散到更大面积上,从而最大化承载能力。3)交叉滚子轴承(crossed-roller bearing)用于最关键的关节,其交叉排布可同时承受向下压、侧向拉和扭转的载荷。
如果你曾感受过抽屉滑轨的顺滑,或门铰链的摆动,你就已经体验过轴承的工作方式。当一个部件相对另一个部件运动时,会产生摩擦、热量和磨损。轴承位于这两个部件之间,避免它们直接相互磨蚀。
减速器提供运动所需的力量,传感器测量肢体所在位置,而轴承则决定运动的质量——它决定关节是干脆可控,还是滞涩脆弱。用生物学类比,轴承就像软骨,使肢体能在负载下转动而不发生骨磨骨。在人形机器人中,轴承位于每一个关键连接处,如电机轴、齿轮箱各级,以及髋、膝、踝的主要转轴。没有高性能轴承,再精密的 AI 也无法弥补关节的晃动。
要理解为什么机器人身体不同部位使用不同的轴承,我们首先需要看载荷(Load)是如何施加的,以及部件之间如何接触(Contact)。
载荷
载荷表明重量来自哪个方向。以下图为例,一根金属棒(轴)从墙体中伸出,轴承的工作是在轴旋转时支撑住它。 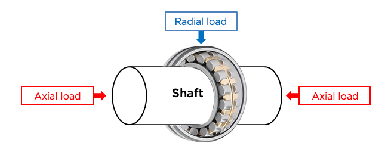 (source)
在径向载荷(radial load)下,重量沿垂直于轴的方向施加(就像坐在秋千上),它试图将轴压弯。
在轴向载荷(axial load)下,重量沿轴的方向施加(就像拄着拐杖),它试图将轴往墙体里推。
在倾覆载荷(tilting load)下,这是一种撬拔力。想象单手拎着沉重的行李箱伸到身体一侧,重量会试图把你的手臂从关节窝里拽出来。
接触点
如螺钉一节所述,轴承的强度取决于其内部表面实际与金属接触的比例。 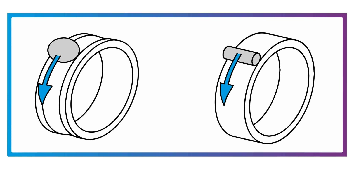 (source) 有时接触只是一个点。例如,滚珠是球体,与表面只在极小的一点接触。这种接触的摩擦几乎为零,非常适合高速运动,但无法安全承载较大的力。
有时接触是一条线。例如,滚子是圆柱体,沿一条平的线接触。这会将重量分散到更大的面积上,就像用压路机而不是自行车轮胎——更难被压溃,因此刚度高、强度大。
关于载荷与接触点的要点是:接触点小则平顺快速,接触面积大则坚固刚硬。
接下来我们逐一考察人形机器人中的各类轴承。
球轴承(Ball)
球轴承让小型钢球在两个套圈之间滚动,与部件直接相互摩擦相比,摩擦大幅降低。由于滚动接触将摩擦集中于微小点上,球轴承(ball bearing)非常平顺高效,但无法承载极重的载荷。
球轴承是默认选择:只要某个部件需要快速、频繁、低阻力地旋转,就会用到它。具体而言,它们用于腕部、肘部、肩部、手掌和手指等平顺性比绝对强度更重要的部位。 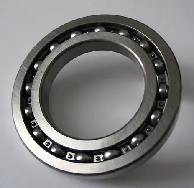 (source)
滚子轴承(Roller)
想象用圆管而不是弹珠来滚动一个沉重的板条箱——圆管不会压溃也不会晃动。滚子轴承(roller bearing)使用圆柱形滚子替代滚珠,接触面是线而不是点,因此能承受高得多的径向载荷,并在受力时保持刚性。
它们用于承载机器人本体重量的关节,如膝部、踝部、腰部和髋部。代价是以速度换取刚度/强度,而这正是双足行走机器人所需要的。 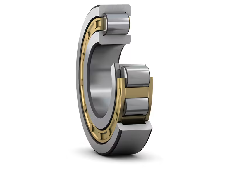 (source)
滚针轴承(Needle)
滚针轴承(needle bearing)可以看作被压扁拉长的滚子轴承。它们使用非常细长的滚子,因此能装入极其紧凑的关节,同时仍承担可观的载荷。
它们用于紧凑的旋转执行器、手臂和腿部的铰链,或其他直径受限的密集区域。这类轴承的存在是因为人形机器人受体积约束,而不仅仅是受载荷约束。 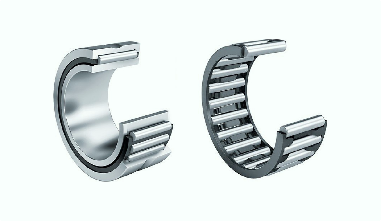 (source)
推力轴承(Thrust)
推力轴承(thrust bearing)将旋转与承重分离开来。想象在有人坐着的情况下转动一张酒吧凳——你需要某个部件在承载向下力的同时允许旋转。
因此,大多数轴承处理侧向力,而推力轴承专门处理沿旋转轴上下方向的力。它们用于任何重力直接穿过旋转关节的部位。
在人形机器人中,推力轴承用于踝部(身体重量经腿部传递)、颈部关节(头部重量)和竖直旋转台。 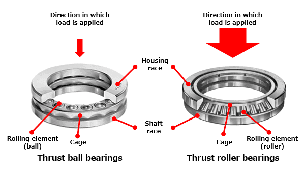 (source)
球面轴承(Spherical)
球面轴承(spherical bearing)允许绕多个轴线旋转,用于枢转和对中。它们能容忍会使刚性轴承损坏的错位。
这类轴承通常不定义关节本身,而是支撑关节周围的连杆机构,如髋部和腿部连杆、狗骨式连接件,以及相机和传感器的云台机构。 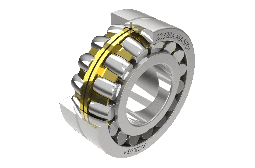 (source)
交叉滚子轴承(Crossed-Roller)
交叉滚子轴承(crossed-roller bearing)使用横向排布的滚子,滚子以 90 度角交替反向排列。这种交叉排布构成坚如磐石的基础,可同时承受向下压、侧向拉甚至扭转关节的载荷。
由于这些圆柱体与金属套圈的接触面积比圆形滚珠更大,它们在压力下不会变形。在人形机器人中,交叉滚子轴承用于最重要的关节,如髋部、膝部、肩部和腕部。 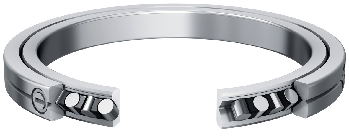 (source)
执行器(Actuators)
核心要点:电动执行器(electric actuator)在人形机器人中占据主导地位,因为布线加软件控制,远比搭建一套笨重、易泄漏的油路(液压 hydraulic)或气路(气动 pneumatic)系统更容易。直线执行器(linear actuator)常用于人形机器人的腿部,如膝关节和踝关节,以实现高受力和抗冲击能力;而旋转执行器(rotary actuator)则用于肩部等需要大范围旋转运动的关节。
执行器之于机器人,正如肌肉、肌腱与控制系统之于你的身体。肌肉能够感知、转换能量并产生运动。Actuator 一词源自拉丁语 "actuare",意为付诸行动。人形机器人可以被看作是一组协同工作的执行器的集合。例如,一台特斯拉 Optimus 全身共有 28 个执行器。
执行器将电机、减速器、传感器和控制电子元件集成在一个关节级的单元中。它们可以按动力源分类(气动(pneumatic)、液压(hydraulic)或电动(electric)),也可以按运动类型分类(直线或旋转)。
动力源
运动需要能量,而在实际应用中你只有三种可行的能量来源可供选择:压缩空气、加压液体或电力。每种来源都对应一种不同类型的执行器,以及一套不同的权衡取舍。
气动(Pneumatic)
在气动执行器中,空气被储存在压力之下,释放到腔室中,用于推动或拉动机械元件。这类系统在机械结构上很简单,且运动速度可以非常快。然而,由于空气具有可压缩性,其行为如同弹簧,这使得运动难以精确停止、位置难以稳定保持,也难以施加平稳、可控的力。此外,它们还需要笨重且体积庞大的压缩机和气管,存在密封难题,而且噪音非常大。
因此,气动装置往往适用于二值化动作(例如伸出或缩回、打开或关闭)。 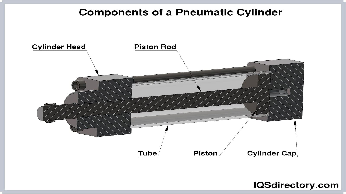 (source) 代表性厂商:FESTO结构剖析 气动执行器的压力-出力级由密封气缸和可移动活塞构成。控制阀将压缩空气导入气缸,作用于活塞表面以产生直线力和运动。其性能取决于空气压缩机(外置)、阀门的响应速度以及活塞面的尺寸。
液压(Hydraulic)
液压系统利用液体压力。
液体不会像空气那样被压缩,因此液压系统能够更加直接且可预测地传递力。这使得液压执行器能够在重载下产生巨大的力和平滑的运动。因此,液压系统在挖掘机、重型机械和飞机控制系统中占据主导地位。
代价在于,液压系统笨重、复杂、易泄漏,且难以维护。人形机器人若采用液压方案,就需要在全身布置泵、阀和流体管路。这类系统通常使用含有危险化学物质的油液,如磷酸盐、乙二醇及其他有毒添加剂。对于一台需要在人附近作业、自带电源或运行于工业基础设施之外的机器人而言,液压往往是在解决错误的问题。
要让液压在小型机器人中与电动执行器竞争,你需要阀门既极其快速又几乎零泄漏。这样的阀门要么根本不存在,要么昂贵且复杂到不切实际。因此,在大多数人形机器人应用中,电动执行器是默认胜出者。 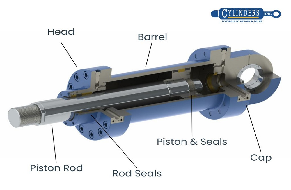 (source) 结构剖析 液压执行器的压力-出力级由密封腔室和可移动活塞构成。加压流体作用于活塞表面以产生直线力,其大小由压力和活塞面积决定。由于流体不可压缩,力可以直接且平滑地传递,从而实现高负载能力和稳定的运动。其性能上限取决于承压能力、密封管理以及长期承受结构应力的能力。
机器人历史: 波士顿动力(Boston Dynamics)的 Atlas 人形机器人曾连续 11 年采用液压驱动,如今其全新平台已改为全电动电机驱动。将液压与电动执行器混合使用,意味着要同时管理两套完全不同的动力系统,维护起来会更加复杂。
Sanctuary AI 在其灵巧手上采用液压驱动,使用微型化液压阀。你可以想象,这对于完成诸如以足够压力接住网球之类的任务至关重要。
Clone Robotics 采用现成阀门的气动驱动。但其下一代机型将改用定制液压阀,这将更加安静。
电动(Electric)
电动驱动在机器人领域占据主导地位,并非因为它简单,而是因为它提供了最强的可控性。这种可控性源于执行器内部的构造方式。电力易于通过电线分配,易于用软件控制,并且天然与传感器和反馈系统兼容。这对需要高精度、可编程性和紧凑设计的机器人极具吸引力。 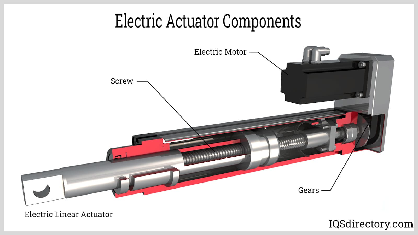 (source)
以下是三种方案的汇总。 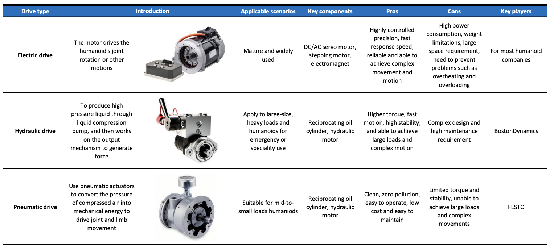 (source)
运动类型
直线(Linear)
直线运动是沿直线的移动,例如推或拉。气动和液压执行器都通过其核心机制——活塞在气缸内运动——天然地产生这种运动。对于电动执行器,直线运动通常通过将电机的旋转输出耦合到机械转换系统(如滚珠丝杠或丝杠)来实现,从而将旋转转化为精确的直线位移。
旋转(Rotary)
旋转运动是绕固定轴沿圆形路径的运动,用于旋转或转动。电动机是最基本的旋转执行器,直接将电能转换为轴的旋转。虽然气动和液压系统主要产生直线输出,但也可以通过专门设计产生旋转运动。 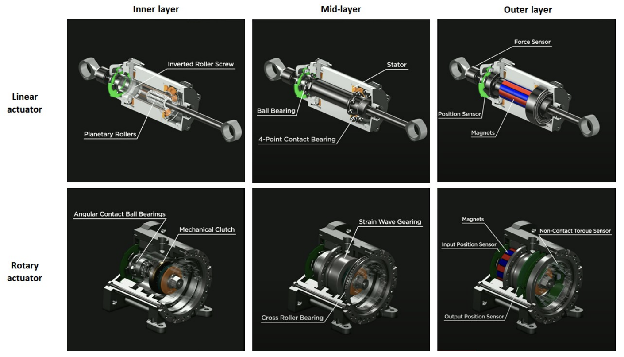 (source)
关键评估指标
在设计人形机器人时,执行器选型需要在相互冲突的优先级之间取得平衡。
最重要的指标包括功率密度(power density,单位重量下能输出的力)、可控性(对位置和力的控制精度)、反驱性(backdrivability,关节能否被外力推动,关系到安全性与顺应性)、效率(对电池续航至关重要)以及响应速度(对行走或抓取等动态运动必不可少)。系统复杂度在实际中同样重要——系统越简单,故障点越少,维护也越容易。
电动执行器已成为现代人形机器人的主流选择,因为它们提供了最佳的综合平衡:出色的精度、高效率(90%+)、快速响应,并且只需电线而无需泵或压缩机。液压系统在需要在紧凑空间内输出最大力量时仍有吸引力,这也是一些重型研究机器人采用它的原因,但基础设施负担(泵、软管、流体管理)和较低的效率使其不适用于消费级或商用级人形机器人。气动系统由于精度和效率欠佳,很少用于主要关节,但其天然的顺应性使其适用于软体夹爪或人造肌肉等需要轻柔、自适应接触的场景。
就运动类型而言,旋转执行器(电机)更简单、更常见,因为大多数机器人关节都是旋转的;而直线执行器则用于直线运动在机械结构上有优势的部位。
下表总结了三种动力源在各关键指标上的表现:
| 指标 | 电动 | 液压 | 气动 |
|---|---|---|---|
| 功率密度(Power Density) | 中-高 | 最高 | 低-中 |
| 精度/控制 | 优秀 | 良好 | 差(可通过传感器改善) |
| 效率 | 高(~90%) | 低-中(30~60%) | 极低 |
| 响应速度 | (极)快 | 快 | 快 |
| 反驱性(Backdrivability) | 良好(直接驱动) | 差 | 天生顺应 |
| 系统复杂度 | 低(仅需电线) | 高(泵、软管、流体) | 中(压缩机、气管) |
| 安全性 | 配合控制良好 | 高压流体存在风险 | 本质安全 |
| 维护 | 低 | 高 | 中 |
电池
要点:锂离子电池(lithium-ion)之所以成为人形机器人的标准,是因为它重量轻,能以更小的封装提供大量功率。镍是主要的正极化学体系(如镍钴锰 NMC),因为它能最大化机器人的续航时间。人形机器人既需要高功率密度(在踉跄时及时站稳的能力),也需要高能量密度(撑满整个班次的运行时间),而当前的电池化学体系无法同时在这两端表现出色。
工业机器人通常是有缆供电(插接市电),而移动机器人则是一场围绕机载电池组的能量管理游戏。人形机器人是一个封闭系统,其中电池是最重大的设计约束。
人形机器人的功率需求有其独特性。它们需要高功率密度,以便在毫秒内对踉跄做出反应或加速某个肢体;同时它们又需要高能量密度,以便在整个班次内完成有意义的工作。用生物学术语来说,它们需要同时具备 ATP 的爆发力,以及糖原和脂肪的长期储能。由于当前的锂离子(lithium-ion)和钠离子(sodium-ion)化学体系都难以在这整个光谱的两端同时表现出色,电池选型已成为机器人领域最关键的架构决策。此前没有任何其他行业曾不得不在同一块电池上解决所有这些问题的。
电池系统本质上是在寻找一类原子:它们能够以一种稳定的激发态储存和释放电子。锂(lithium)是元素周期表中第三轻的元素,化学反应活性极强,且相对常见,因此恰好成为这一追求的黄金标准。钠(sodium)和钾(potassium)是可行的替代方案。
电池以两个电极之间的化学失衡来储存能量:负极(阳极 anode)与正极(阴极 cathode)。在锂离子电池中,锂原子存在于阳极材料(通常为石墨)内部。当机器人运行时,锂离子离开阳极,穿过电解质向阴极移动。电解质允许离子通过,但阻挡电子。 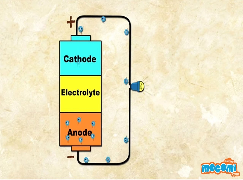 (source)
由于电子无法穿过电解质,它们被迫流经机器人的功率电子器件、电机和控制板。这股电子流就是实际完成有用工作的电流——驱动电机、为传感器供电、支撑计算。
当机器人插电充电时,外部电源通过电路把电子推回阳极,同时把锂离子一起拉回电解质中。这恢复了化学失衡,使电池重置,以便在下一个循环中再次供电。
(这里有一个不错的视频,可以直观了解其工作原理。)
虽然电池由许多部件构成,但针对现代机器人,电池可以通过三个主要层级进行分类:电化学家族(electrochemical family)、具体化学体系(specific chemistry)以及封装形式(packaging)。
电化学体系
该层级按照充放电过程中具体是哪种离子在物理移动来对电池分类。这是首要区分标准,决定了能量密度的上限、功率输出、安全约束、温度特性、寿命表现以及长期供应风险。
过去的标准电池依靠铅(lead)或镉(cadmium)等重金属来发电;但在本节中,我们将只探讨使用锂的电池(这也是最普遍的)。
锂离子
锂离子电池(lithium-ion)相比历史上的其他方案有两大技术优势。
(1)重量轻 以锂离子作为主要载流子,可以使电极(后文详述)采用石墨等轻得多的材料。锂是第三轻的元素,其外层只有一颗"松散"的电子,因此反应活性极强、极易释放能量。这种高反应活性转化为远高于旧化学体系的单体电压,这意味着你能从更小、更轻的封装中获得更多功率。
这使其成为特斯拉 Optimus 或 Figure 01 等人形机器人的首选。在设计人形机器人时,电池每增加一克重量,就需要更大的电机扭矩来驱动,进而消耗更多功率。锂离子电池将这种"重量螺旋"降至最低。
(2)嵌入反应(intercalation) 在旧式电池化学体系中,产生电流需要离子与电极材料发生化学反应,从而在每个循环中缓慢腐蚀电极。锂离子电池通过嵌入(intercalation)机制避免了这一点。锂离子不形成新化学键,而是暂时滑入电极中开放的晶格空间,随后再离开。由于这些离子是"客人"而非反应物,它们可以快速进出而不损伤结构。这使得电池能够快速充放电,发热和损耗极小,同一块电芯可以经受数千个循环。
对机器人而言,这解锁了利用率。嵌入机制支持在任务之间频繁进行短时充电,而不会造成累积性退化,因此电池有可能经受数年每天 20 小时的班次,其寿命更接近机械关节和执行器的寿命。
锂离子电池尤其需要复杂的电池管理系统(battery management system, BMS),因为它们对温度和过充引发的问题很敏感。
锂离子电池还是一个很好的例子:某项技术在某个初始行业中找到了契合点,随后扩展了应用范围,并在可行的化学体系上进行了多次迭代。鉴于其在电动汽车、电脑乃至如今电网储能领域的主导地位,锂已经实现了真正的规模经济。
钠离子
钠离子电池(sodium-ion)确实存在,并提供有趣的供应链优势,但尚不适用于人形机器人。钠离子比锂离子大约 30%,这会连锁导致更低的能量密度(energy density)。该技术应被视为锂离子电池生态系统的战略性补充,特别适合固定式储能,有朝一日也可能用于 AMR、仓储机器人和固定机械臂等工业应用。我们另行撰写了一份入门文档,供感兴趣者阅读。
电极
电池名称可能令人眼花缭乱,但它们实际上只是由阳极和阴极材料的组合来命名。电池成本主要由构成电极的材料决定。
阳极
在大多数锂离子电池中,阳极几乎总是由石墨制成。它之所以长期保持行业标准地位,主要是因为它成本低廉,且在数千个循环中物理性能稳定。
锂离子电池的其他潜在阳极材料包括硅(silicon)和钛酸锂(LTO,lithium titanate oxide),但两者各有明显的取舍。硅极具吸引力,因为它的储能容量大——容纳锂的能力显著高于石墨;然而它在使用中会经历巨大的体积膨胀与收缩。这种物理应力最终会导致材料开裂和退化,使电池整体寿命大幅缩短。
相比之下,LTO 提供了一种"零应变"替代方案,在充电过程中几乎不发生形变。由于 LTO 结构极其稳定,它可以在几分钟内完成充电,并使用数十年而不失效。主要缺点是其能量密度,大约只有标准石墨电芯的一半。这使其非常适合电动公交车等快速充电应用,但对于需要长续航的消费电子产品则不太实用。
阴极
回顾一下上一节的关键评估标准。阴极中不同的金属选择决定了以下各项表现:能量密度、功率密度、循环寿命、稳定性,以及电池最终会有多昂贵、对供应链问题有多脆弱。
与其死记各种化学体系,不如去理解每种金属对这四个维度各自贡献了什么。人形机器人压倒性地偏好富镍(nickel-rich)阴极,因为能量密度主导着系统设计。其余金属的存在,只是为了刚好约束住镍最糟糕的倾向,使其能在现实工况下存活。
镍 → 能量密度 镍是现代锂离子电池中能量密度的主要驱动者。
富镍阴极工作电压更高,单位质量可储存更多锂。这直接转化为更长的续航时间或更轻的电池包,两者对人形机器人而言都是攸关存亡的优势。镍还支持更高的峰值功率输出,这对踉跄后恢复或加速肢体这类爆发性动作至关重要。
缺点是,随着镍含量增加,滥用条件下的起火风险也随之上升。晶体晶格变得不那么稳定,随时间退化更快,对氧的结合也更弱。
钴 → 功率密度 钴(cobalt)提升阴极内部的电子导电性,并在快速充放电过程中帮助维持锂的有序迁移。它对需要高功率输出而又不能产生过多热量的应用尤其有价值。
钴还有助于抑制某些退化机制,但它价格昂贵、地缘政治集中,并且长期面临被减量或淘汰的压力。
锰 → 循环寿命与安全
锰(manganese)强化晶体晶格,抵抗反复循环中的变形,并改善热稳定性。锰含量较高的电池往往寿命更长,失效时也更平缓。
然而,增加锰含量几乎总是意味着牺牲续航时间或增加电池包重量,即在能量密度上做出牺牲。
铝 → 稳定化
在 NCA 等阴极中,铝(aluminum)帮助维系富镍结构的完整,减缓退化并改善热行为,从而刚好让极致的能量密度成为可能。它是一种赋能者,而非性能驱动者。
铁与磷酸根 → 稳定化 在磷酸铁锂(lithium iron phosphate, LFP)中,其决定性特征是磷酸根键,它把氧牢牢锁在结构中。
相应的取舍是,铁基阴极的工作电压较低,无论制造质量或规模如何,能量密度都被封顶。
镍钴锰(Nickel Manganese Cobalt, NMC) 是当今人形机器人的默认选择,因为它在全部 4 个维度上表现均衡。由于其在电动汽车市场的主导地位,它的供应也很容易获得。
能量密度: 高(来自镍) 功率密度: 强(来自钴) 循环寿命: 良好(来自锰) 稳定性: 借助现代 BMS 可控
镍钴铝(Nickel Cobalt Aluminum, NCA) 是把能量密度推向极限的例子。它用于高端、高性能机器人。NCA 放弃了锰的结构强化收益,转而采用铝辅助的稳定化。结果是这种化学体系能提供每公斤最高的能量,但要求更复杂的热安全管理以及更保守的运行限值。
能量密度: 非常高 功率密度: 高 循环寿命: 中等 稳定性: 裕度狭窄
LFP(磷酸铁锂,Lithium Iron Phosphate) 优先考虑稳定性和长寿命。LFP 极其耐用且安全,但本质上很重。对人形机器人而言,增加的重量会连锁放大为扭矩、热量和执行器尺寸问题,盖过其收益。它常用于固定式储能和轮式机器人,但不用于双足系统。
能量密度: 低 功率密度: 中等 循环寿命: 极佳 稳定性: 卓越
封装
封装层级定义了这些化学电芯如何被物理容纳,这直接影响机器人的结构设计。在通用机器人领域,圆柱电芯(cylindrical cell)、方形电芯(prismatic cell)和软包电芯(pouch cell)之间的选择,实质上是在"机器人能承受多少环境冲击"与"能承载多少重量"之间做权衡。
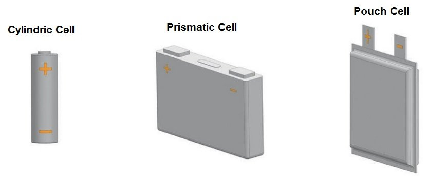
(source)
圆柱电芯
圆柱电池就是把阳极、阴极和电极材料层层卷绕在一起。
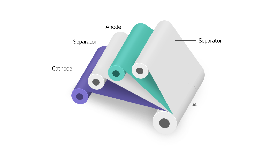
(source)
这类电芯拥有刚性的金属外壳,提供与生俱来的机械强度,使其成为户外安防机器人、配送机器人和农业无人机的默认选择。
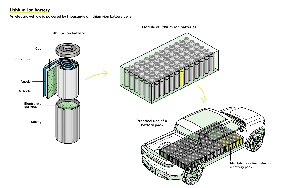
(source)
除了物理防护之外,圆形结构在电芯成组排布时会形成天然的"蜂窝状"空气间隙。
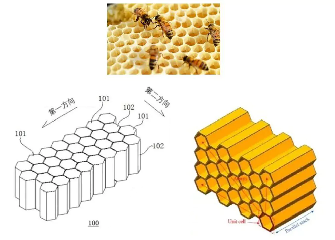
(source)
这些间隙让空气或液体冷却剂可以轻松流经每一个单体电芯周围,防止在高扭矩机器人动作中可能导致电池失效的"热点"。这是热管理方面的一大优势。
方形电芯
方形电芯是包裹在钢或铝壳中的矩形"砖块"。其主要优势是体积效率。由于它们是扁平的,可以像书架上的书一样相互堆叠,不留任何浪费的空间。这使其成为 AMR 和重型地面工业机器人的首选。凭借其体积功率密度,方形电芯很可能在行业成熟后成为人形机器人的标准;然而今天,它们受制于人形机器人低产量所带来的电池包集成复杂度和热管理难题。
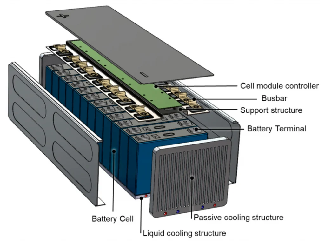
(source)
虽然它们非常适合那些想把最大能量塞进固定矩形舱室的大型方盒子底盘,但它们的冷却比圆柱电芯更难,因为没有天然的空气流通间隙。因此,使用方形电芯的机器人往往需要更复杂的冷却板,才能把热量从电芯堆叠的平面上带走。
软包电芯
软包电芯代表了电池设计中的极简主义路线。通过用轻薄的柔性铝塑复合膜取代沉重的金属外壳,制造商可以把电池总重量降低多达 30%。对人形机器人肢体和空中无人机而言,减重是必要的,因为电池每多一克,就需要更多能量才能抬起。
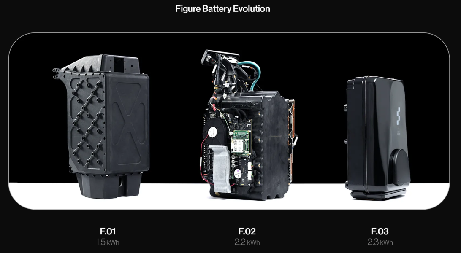 (source)
软包电芯柔软可塑,可以定制形状或折叠进机器人身体狭窄、不规则的轮廓中;然而它们极其脆弱,对鼓胀和物理穿刺敏感。它们不能单独使用,必须置于机器人自身提供的高度工程化的刚性结构外壳之内。
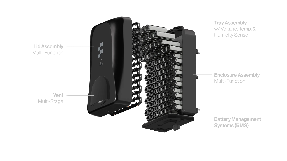
(source)
关键评估标准
在机器人领域,最好沿 4 个维度来评估电池:
- 能量密度(energy density): 能储存多少能量(每公斤重量对应的运行时间)
- 功率密度(power density): 能以多快的速度释放能量(用于高扭矩的爆发功率)
- 循环寿命(cyclability): 电池能使用多久(更换前可承受的充放电循环次数)
- 稳定性(stability): 材料在应力或物理损坏下起火的风险有多大
当前的电池技术严重限制了移动机器人的作业续航和自主性。一台跑半程马拉松的机器人必须停下来充电 3 次。电池占重量/体积的 20%,是一项重大的设计约束;制造更好的能量存储,是让机器人走向真实世界的关键。
这篇分析很好地将人形机器人与电动汽车、eVTOL 飞行器和商用无人机做了对比: 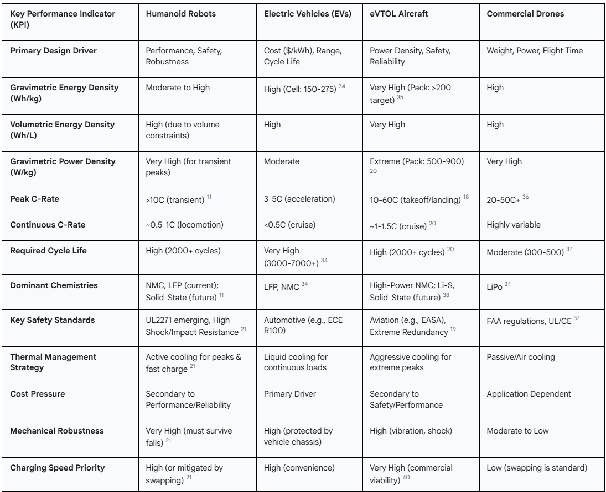 (source)
算力(Compute)
要点:与更广泛的 AI 生态类似,NVIDIA 的 Jetson 平台之所以主导机器人领域,是因为它让公司可以绕开芯片开发这一极其困难的问题。其他算力替代方案也曾被尝试,但在性能和工具链上都存在不足。唯一的例外是特斯拉(Tesla),它设计了与其神经网络协同优化的定制芯片;然而,垂直整合只有在达到巨大规模时才具备合理性。
算力(compute)决定了机器人能够多智能地工作。机载处理器负责解读传感器数据、规划运动、运行模型,并实时协调数十个执行器。与笔记本电脑不同——笔记本上短暂的卡顿只是令人烦躁——而一台跟不上自身平衡计算速度的人形机器人会直接摔倒。
挑战在于,人形机器人既需要支撑视觉与推理的重型 AI 工作负载,又需要微秒级响应的电机控制。来自摄像头、激光雷达(LiDAR)、IMU(惯性测量单元)和力传感器的数据如潮水般涌入。这些原始信息必须转化为可执行的决策——我在哪里、周围有什么、我该做什么,以及我该如何移动去完成它?
这可以分解为感知、规划与控制三个阶段。
- 感知 通过神经网络处理传感器数据
- 规划 决定下一步行动,通常使用大型 Transformer 模型
- 控制 将这些决策转化为每个执行器在 500–1000 Hz 下的精确扭矩值。
感知与规划需要大规模并行算力(GPU),而控制则需要确定性的、低延迟的执行(CPU 和专用硬件)。处理器必须无缝兼顾两者。
NVIDIA 生态
NVIDIA 生态凭借原始性能、成熟的工具链以及生态锁定,主导着机器人领域。
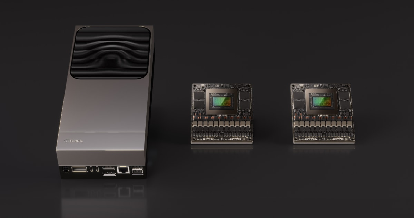
其 Jetson 平台已成为事实标准。Jetson 是 NVIDIA 的嵌入式计算机产品线,这类模块体积小、功耗低,专为在机器人、无人机和边缘设备上运行 AI 而设计,而非用于数据中心。在 Jetson 系列中,"AGX" 表示高性能档位(区别于 Nano 或 NX 等更小的模块),而 "Orin" 和 "Thor" 是代际名称,就像苹果给芯片命名 M1、M2、M3 一样。
2022 年发布的 Jetson AGX Orin 是当前一代人形机器人的早期标准平台。Agility Robotics、Boston Dynamics 和 Figure 等公司都在 Orin 上构建了它们的早期原型。
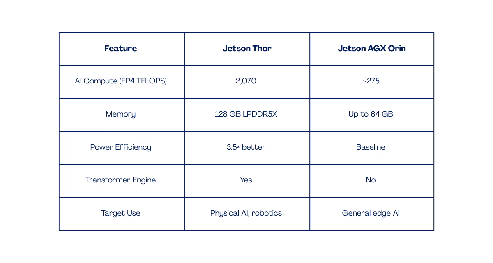
在 50W 功耗下,它可提供高达 275 TOPS(每秒万亿次运算)——这是衡量芯片 AI 运算能力的标准指标。作为参照,iPhone 16 系列所采用的 Apple A18 Pro 芯片提供 35 TOPS;Orin 的 275 TOPS 约为其 8 倍,可同时支撑实时视觉与控制模型。其免费且全面的软件栈(用于机器人开发的 Isaac ROS、用于模型优化的 TensorRT)显著降低了开发门槛。
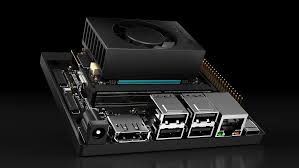 (source)
鉴于在本地运行基础模型的需求日益强烈,Orin 的局限性已经显现。运行最新的视觉-语言模型需要进行激进的量化,或者将计算卸载到云端。
2025 年 8 月,NVIDIA 以 Jetson AGX Thor 作出回应。其中最重要的进步并非原始 TOPS 指标,而是能效(较 Orin 提升 3.5 倍)和内存(128GB 内存可在设备端运行 70B+ 参数模型)。Thor 的峰值功耗为 130W,已逼近移动机器人的实际散热极限,但对于需要在设备端实现真正智能的应用而言,它代表了当前的最先进水平。早期采用者包括 Agility Robotics(Digit)、Boston Dynamics(Atlas)、Figure、Amazon Robotics 和 Medtronic(手术系统)。
 (
 (
特斯拉生态
为特斯拉车辆自动驾驶提供动力的同一套架构,如今也控制着机器人的导航与感知。特斯拉没有采用现成的 Jetson 模块,而是专门为它们的机器人(以及车辆)设计了定制芯片。Optimus 运行在特斯拉的完全自动驾驶(FSD)计算机上,该计算机搭载其定制设计的片上系统(SoC)——即将处理器、内存控制器和 AI 加速器集成在单一硅片上的方案,而不是在电路板上拼装独立元件。
由于特斯拉掌控了芯片、神经网络、训练基础设施(Dojo 超级计算机)和机器人硬件,它们能够以通用平台无法做到的方式对整个技术栈进行协同优化。它们的网络为芯片而设计,芯片也为网络而设计。最终实现了约 36 TOPS 的神经网络推理(inference)算力,整个系统效率足够高,仅凭 2.3 kWh 电池即可全天候运行,且仅使用纯视觉感知。
下一代 AI5 芯片预计将用于特斯拉未来的机器人,其性能承诺约为现有硬件的 40 倍,原始算力提升 8 倍,每瓦效率提升 3 倍。这代表着特斯拉的信念:定制芯片终将超越通用解决方案。
缺点是生态隔离。特斯拉的方案只有在数百万台量级的巨大规模下才合理。对于规模较小的机器人公司而言,定制芯片的开发成本令人望而却步。 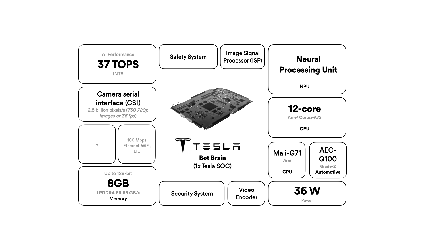 (source)
关键评估维度
评估机器人算力平台,最佳的视角有 5 个维度:
AI 性能(TOPS/TFLOPS): 处理器能为神经网络推理提供多少每秒万亿次运算(TOPS)?这决定了哪些模型可以实时运行。当前人形机器人需要 100+ TOPS 来支撑基础感知;而运行 VLA 等基础模型则需要 1000+ TOPS。
能效(每瓦 TOPS): 算力消耗的每一瓦,都是从电机那里偷走的一瓦。一个功耗 300W 的处理器也许性能出色,但会在数小时内耗尽电池,并且需要复杂的散热系统。最好的边缘 AI 芯片可提供 10-20 TOPS/W;而功耗巨大的数据中心 GPU 只能提供 1-2 TOPS/W。
内存带宽(GB/s): 现代模型越来越受限于内存,而非算力。处理器或许能执行数万亿次运算,但如果无法足够快地从内存读取数据,它就只能空转。对于 Transformer 模型而言,内存带宽往往成为关键瓶颈——这一现象被称为"内存墙"(memory wall)。
延迟: 系统的响应速度有多快?对于平衡和反射式控制,亚 10ms 的响应时间是硬性要求。云端处理会引入 50-200ms 的网络延迟——对规划而言尚可接受,对平衡控制则是灾难性的。
散热上限: 处理器产生的热量与其功耗成正比。人形机器人的表面积有限,无法依赖数据中心那样巨大的散热片和风扇。芯片功耗必须控制在 100-130W 以内,才能在移动机器人上实现实际可行的散热。
当前的算力技术呈现出艰难的权衡。运行一个用于推理的 7B 参数语言模型需要约 14GB 内存和可观的带宽。在边缘端运行能实现更复杂推理的更大模型,难度呈指数级增长。这一约束解释了为什么许多"智能"机器人的演示仍然严重依赖云端连接。
PCB(印刷电路板)
要点:印刷电路板(PCB)减少了人形机器人内部的布线,但你仍然需要线束(harness)和线缆将大电流电源和高速数据输送到全身各处。PCB 有三种类型。刚性板(rigid board)位于躯干,计算模块和电源电子器件在那里可以固定不动。柔性板(flex)和刚柔结合板(rigid-flex)位于肘部、腕部和手指,因为它们能经受数百万次会让导线断裂的弯折。
人形机器人中的每一个电机、传感器和处理器都需要与其他所有部件通信。最直接的方案是用导线,但穿过肘关节的线缆在数千次弯折后会疲劳断裂。如果在每个节点都接上连接器,就会出现数十个故障点。对于一台要工作 10 小时轮班的机器人来说,这完全不可接受。
印刷电路板(PCB)在局部解决了这个问题:它用直接蚀刻在刚性或柔性基材上的铜走线取代脆弱的导线束。不再是数百根可能松动、磨损或断开的独立导线,PCB 提供了一个集成化组件,其中每个连接都被固定到位。在信号需要跨越更长距离或跨越机械边界的地方,PCB 可以与线束(harness)实现干净利落的对接,由线束在各子系统之间传输电力和数据。(见下文相关章节)
要理解 PCB,可以把它看作绝缘材料与薄铜片叠成的「三明治」。铜被化学蚀刻成精确图形,只留下连接各元件的走线。你不必在每颗芯片和传感器之间铺设独立导线,只需把走线设计一次,然后蚀刻到板上即可。
在人形机器人中,PCB 承担三类任务:传输信号(传感器数据送往处理器、指令送往电机)、输送电源(各种不同电压的电池电流),以及提供结构支撑(刚性板用螺栓固定在机架上,柔性电路穿过关节)。
挑战在于人形机器人对 PCB 提出了相互矛盾的要求。靠近躯干的电路板必须消散处理器产生的 100 多瓦热量,并处理 50 安培的电机电流。手指中的电路板必须弯折数百万次而不开裂。靠近传感器的电路板必须抑制来自邻近电机的电磁噪声(EMI)。没有任何一种 PCB 技术能在所有这些方面表现出色,因此人形机器人的设计趋向于使用针对不同任务优化、并作为一个系统协同工作的专用电路板。
要理解哪种 PCB 适合你的需求,可以将其拆分为两个维度:它是否需要运动(刚性 vs 柔性 vs 刚柔结合),以及它承载什么(以信号为主的板 vs 以功率为主的板)。
运动
电路板在工作期间是否运动,决定了基材的选择。
刚性板(Rigid)
刚性板是固定式电子器件的传统选择——任何不需要移动或弯折的部位。在人形机器人中,这意味着躯干,主计算模块和电池都布置在那里。
由于这些板不需要挤过关节或绕过拐角,它们可以做到非常密集。主计算板堆叠 8 到 12 层的情况并不少见。 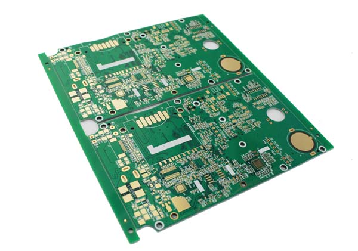 (source)
柔性板(Flex)
柔性板可以弯折、折叠并穿过运动关节,而不会产生导致导线失效的疲劳。主要区别在于电路板是只弯折一次,还是要永久性地反复弯折。
静态柔性板(static flex)在装配时成形后保持固定,适合以特殊角度连接电路板或装入曲面外壳。
动态柔性板(dynamic flex)在运行期间持续弯折,随机器人运动穿过肘部、腕部和手指。这类板必须经受数十万次乃至数百万次弯折循环,这既限制了它缠绕关节的紧密程度,也决定了铜走线相对于弯折方向的取向。
一块柔性电路可以取代整个线束(wire harness),从而消除故障真正发生的连接器和焊点。连接点越少,意味着可能断裂、装配出错或随时间推移而松动的东西就越少。 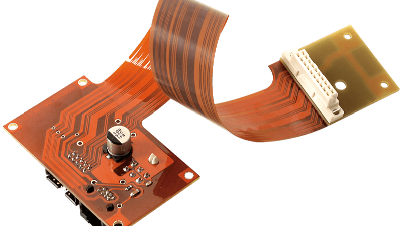 (source)
刚柔结合板(Rigid-Flex)
刚柔结合板将用于安装元件的刚性区段与连接其间的柔性区段结合在一起。整个部件作为一个集成化整体制造,这意味着连接刚性和柔性部分的连接器(connector)完全不存在。这一点同样重要,因为每个连接器都是潜在的故障点——振动会使触点松动,腐蚀会悄然侵入。
另一个优势是封装。电路板可以折叠成最终形状,缠绕穿过肢体或手部复杂的几何结构。对于机器人手指而言,每一节指段都需要电子器件,而空间以立方毫米计算,这往往是唯一可行的方案。
刚柔结合板是最昂贵的 PCB 技术,但在紧凑、高动态、可靠性至关重要的空间中,这个成本是合理的。 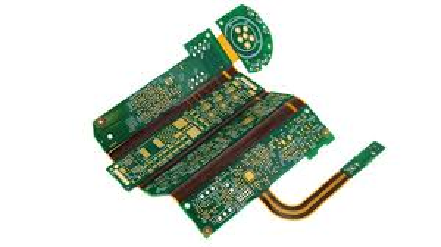 (source)
电路板功能
根据运动需求选定基材之后,下一个问题是电路板实际承担什么功能。不同功能带来不同的设计优先级。
人形机器人使用一组专用电路板:承载 AI 模型的计算板、每个关节的电机驱动板、遍布全身的传感器接口板、分配电流的电源分配板,以及监控电芯健康状况的电池管理板。每块 PCB 都针对其角色进行了优化,但散热、噪声和空间之间的矛盾始终存在。
在这些板中,电机驱动板尤为突出,因为它们必须在机械应力下持续运行,同时处理机器人中最高的功率水平。电机驱动板是机器人中真正将电能推入驱动关节的电机的那部分。在这类板上,有一种元件的重要性几乎超过其他所有元件:功率晶体管,通常称为 MOSFET。
MOSFET
MOSFET 是一个每秒开合数千次的电气闸门。通过控制闸门开启与关闭的时间比例,电机驱动器控制送达电机的功率大小。
如果闸门 90% 的时间处于开启状态,电机几乎获得全功率并高速旋转。如果只开启 30% 的时间,电机运行得更慢、更平稳。开关速度如此之快,以至于电机感受到的是平滑、连续的力,而不是断续的脉冲。
人形机器人对这些元件的要求尤其苛刻。关节可能突然启动、停止、反转方向,或在脚触地时吸收冲击。这一切都会造成持续时间极短的极高电流和热量。
因此,电路板和 MOSFET 必须协同设计。电路板必须在不过热的前提下承载大电流,这意味着需要厚铜和宽走线,而不是细走线。它还必须帮助 MOSFET 散热,通常通过电路板本身扩散热量,而不是依赖笨重的金属散热器。如果这方面做得不好,元件可能会过热、变得不可靠,或提前失效。
从制造角度看,MOSFET 是电机驱动板上最昂贵、供应最受限制的元件之一。MOSFET 供货情况或封装尺寸的变化,可能迫使电路板的铜厚、布局乃至整体尺寸重新设计。对于人形机器人而言,这意味着电机驱动 PCB 无法脱离其所承载的功率晶体管而独立设计。
AI 芯片和电机驱动器在小封装内产生大量热量。传感器板需要极其干净的电源,否则它们会把电机噪声误读为虚假信号。每块板都必须能装入机体内它需要所在的位置。
Figure 02 在宝马(BMW)的部署展示了一个真实的故障案例。前臂是其头号硬件故障点。到了 Figure 03,他们彻底取消了分配板和动态布线。教训是:更少的电路板和更少的连接器,胜过优雅的架构。
需要注意的是,尽管 PCB 减少了布线,机器人仍然需要电缆线束(cable harness)连接遍布全身的电路板。设计目标不是彻底消除线束,而是通过整合电源轨、减少连接器数量、尽可能用柔性电路取代分立导线来将其最小化。
线束/布线(Harnessing/cabling)
在实践中,人形机器人的电气系统是混合架构。刚性板将计算模块和电源电子器件集中在躯干。柔性板和刚柔结合板在肢体内部分配感知与驱动功能。线束(harness)——一种将多根导线整齐地捆扎加固、并精确规定其走向和运动方式的线缆——连接这些电路板,沿精心规划的路线在机器人的骨架中输送大电流电源和高速数据。 可靠性并非来自彻底消除线缆,而是来自尽量减少线缆数量并控制其运动方式。
关键评估标准
在机器人领域,PCB 最好沿 5 个维度评估:
可靠性: 电路板能无故障工作多长时间?在一台执行 10 小时轮班的人形机器人中,一处连接失效就可能让整台机器人停机。该行业的目标是平均故障间隔时间(MTBF)以年为单位计。
柔性: 电路板能否经受动态运动?关节旋转、肢体屈伸,导线会疲劳断裂。柔性板和刚柔结合板实现了随机器人一起运动的连接。
功率处理能力: 走线和过孔(via)能否在不产生过多热量的情况下承载所需电流?人形机器人腿部的电机驱动板可能需要持续传导 30 安培以上的电流。标准的 1 盎司(1-oz)铜走线真的会直接烧断。
信号完整性: 高速信号能否在无失真情况下保持?相机接口、处理器总线和编码器信号都需要受控阻抗和适当的端接,以避免数据错误。
热管理: 电路板能否消散电源电子器件和处理器产生的热量?电机驱动器和 AI 芯片可以在一张邮票大小的封装内产生 50-100W 的热量。没有适当的热设计,元件就会过热失效。
通用传感器
要点:机器人通过两类传感器感知世界:1)感知外部环境的外部感受传感器(exteroceptive sensor);2)追踪机器人自身身体的本体感受传感器(proprioceptive sensor)。通常安装在头部和手腕上的商品级 RGB 相机是基座模型(foundation model)的主要输入,而触觉感知仍是一个活跃且尚未解决的研究领域。惯性测量单元(IMU)用于平衡与运动估计。关于专用力/力矩传感器(force & torque sensor, F/T sensor)的价值存在争议,因为编码器与控制回路已经提供了关于关节位置、速度和负载的信息。
机器人依赖多种感知模态来感知世界。每种传感器回答一个不同的问题(即距离、运动、力、姿态或外观),没有任何单一传感器能够独立胜任。实用系统会将多种传感器分层叠加,用一种模态的优势弥补另一种模态的短板。
对行业有利的是,这些组件中的大多数都来自汽车供应链。
外部传感器
激光雷达(LiDAR)
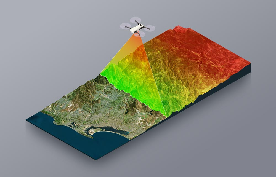
激光雷达(LiDAR)通过发射激光脉冲并计时其返回所需的时间来测量距离。由此生成周围环境的精确 3D 几何信息。
激光雷达擅长绘制空间地图和探测障碍物,且不受光照条件影响。它在反光、透明或吸光表面面前表现欠佳。在人形机器人中,激光雷达主要用于导航与建图,而非操作(manipulation)。
它通常安装在头部或躯干上,往往接近肩部高度。这一位置在视场与保护之间取得平衡,同时使传感器远离频繁撞击。激光雷达很少安装在四肢上,因为它会增加重量,且对操作几乎没有价值。
激光雷达的供应链是为测绘、自动驾驶汽车和工业建图而建立的。尽管特斯拉(Tesla) famously 不在其电动汽车上使用激光雷达,但大多数车企都会使用。我们在中国看到的许多人形机器人原型都配备了激光雷达;然而,它在量产中的角色仍不确定。它可能被证明对非结构化环境中的导航至关重要,也可能随着团队针对重量和成本进行优化而被砍掉。
 (source)
毫米波雷达(radar)
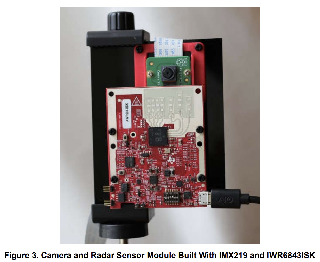
毫米波雷达(radar)使用无线电波测量距离和运动。由于无线电波波长很长,它们可以几乎无衰减地穿透灰尘、雾、烟、衣物和黑暗。这使得雷达成为机器人可用的最稳健的感知模态之一。
对于人形机器人而言,雷达的关键特性不是空间精度,而是直接的速度感知。它充当安全层,无需等待多帧数据即可测量物体是朝向还是远离机器人运动,以及运动速度有多快。这使其适用于快速的安全关键反应。
在实践中,雷达并不是用于操作的感知传感器。它的空间分辨率太低,无法识别物体的形状、边缘或抓取点。它无法替代相机、激光雷达或触觉感知进行精细交互。
(source)
相机
所有相机都将物理世界的变化转换为时空上的结构化信号。区别在于它们响应的是哪种物理信号(即可见光子、红外辐射、用于深度的反射光,或亮度变化),以及它们如何对其进行编码。这些选择在信息丰富度、延迟、稳健性和算力之间进行权衡,从而塑造系统能够感知什么以及反应有多快。
它们通常安装在头部或躯干上部,在那里可以无遮挡地观察环境。正如在触觉系统章节中提到的,腕部安装的相机也用于近距离操作。
虽然相机价格低廉、图像和视频信息丰富,并有庞大的软件生态支持,但它们在光照、遮挡、深度模糊方面表现吃力,且无法直接测量力或接触。
事件相机(Event-Based Cameras)
事件相机不等待帧的到来,只对变化做出反应。这使它们在检测滑移(slip)的开始或物理接触的微秒瞬间方面表现出众。在手上,这表现为一种反射:在物体实际掉落之前、物体刚开始移动的那一刻就收紧抓握。由于每个像素都以微秒级分辨率独立报告变化,其数据流还能实现比传统相机更准确的速度和深度估计。
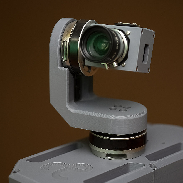
(source)
深度相机
深度相机捕捉距离。它不仅能看到橡胶皮肤上的一个"凹痕",还能精确地告诉机器人这个凹痕有多少毫米深。
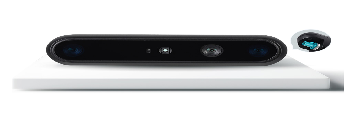
(source)
热成像相机
热成像相机捕捉热传递。这对人机交互、材料识别或安全可能很重要,但它是对几何触觉的补充,而非替代。
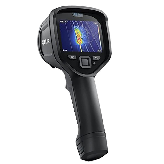
(source)
内部传感器
磁传感器
磁传感器测量磁场及磁场的变化,通常嵌入关节、电机和执行器内部。它们用于测量关节角度、旋转和内部运动。由于它们对干扰敏感,因此被安置在机器人受控的、有屏蔽的内部部件中,而不是暴露的表面上。
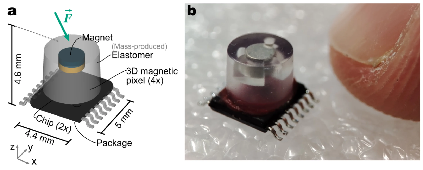
(source)
力/力矩传感器
力/力矩传感器(force & torque sensor, F/T sensor)集成在执行器中,用于测量机器人被推拉或扭转的力度。
它是一个实心的金属部件,安装在机器人与外部世界之间,通常位于腕部或工具安装处。当机器人按压某物或某物反推回来时,这个金属部件会产生轻微的弯曲。弯曲量极小(通常只有几微米)。金属内部的微型传感器测量这种弯曲并将其转换为力的数值。
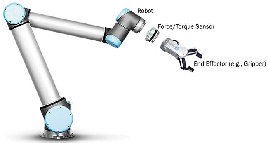 (source)
由于金属的弯曲方式随负载方向不同而不同,传感器能够区分竖直下压、侧向拉动或扭转。这使机器人不仅能理解接触发生了,还能理解接触是如何发生的。
对于人形机器人而言,这实现了柔顺控制(compliant control)。机器人在遇到阻力时可以有意地"让步",而不是与世界刚性对抗。它还实现了碰撞检测以及与人的安全交互。如果一个人推机器人的手臂,传感器会立即检测到力,无论电机是否被命令运动。
力/力矩传感器的供应链是为工厂、飞机和研究机构建立的,在这些领域精度比成本更重要。它们历来以小批量生产,经过精心校准,并需要轻拿轻放。
Flexiv Robotics(非夕科技)是力控领域一个值得注意的例外,它从传统的基于位置的系统转向自研的力/力矩引导架构。他们的软件栈实现了类似"肌肉"的响应能力,使机械臂能够实时动态适应环境变化。
该系统采用双层运作方式:潜意识层管理高频、低层的物理调整,而 AI 负责监督高层任务执行。通过在运动的同时控制所有自由度上的力输出,Flexiv 在接触密集的环境中表现出众。关键落地场景包括食品行业(例如在移动的传送带上处理易碎的鱼片)和自动按摩理疗,这些场景对精确、自适应的压力控制至关重要。(更多案例研究见这里)
公司:Keli Sensing(柯力传感)、Novanta、Sensata、TE Connectivity
惯性测量单元(IMU)
惯性测量单元(IMU)告诉机器人它在直线上运动的速度有多快,以及它旋转的速度有多快。
IMU 由两个主要部件组成:陀螺仪和加速度计。
陀螺仪感知旋转,也就是角速度。如果你闭上眼睛在椅子上旋转,你仍然知道自己在旋转,以及大致转得多快。陀螺仪以弧度每秒为单位测量这种旋转速度,能够检测到机器人在任何方向开始倾倒的瞬间。
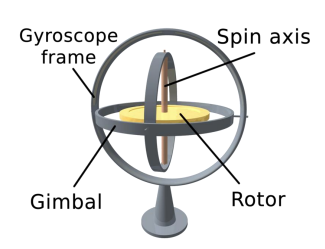 (Source)
加速度计感知线性运动。当电梯下坠时,你会感到胃里一沉,因为你的身体感知到了速度的突然变化。对机器人来说也是如此,加速度计本质上测量机器人沿直线加速的速度,这对平衡至关重要。
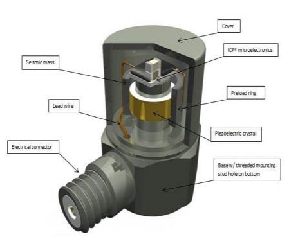
(Source)
IMU 的主要目标是提供高频反馈(通常为 100 Hz 到 1000 Hz),使机器人的反应速度远快于仅使用视觉或激光雷达。由于它依赖惯性物理原理而非外部信号(如 GPS 或相机),IMU 可以在任何地方工作——水下、深空,或者没有窗户的房间里。 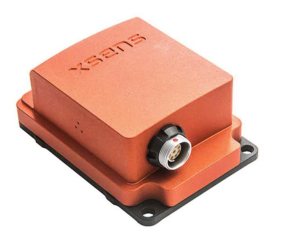 (Source)
公司:XSens、Analog Devices、VectorNav、Thales、上海 W-Ibeda 高科技集团(Shanghai W-Ibeda High Tech. Group)、安徽 XDLK 微系统公司(Anhui XDLK Microsystem Corporation)
触觉传感器(Tactile Sensors)
核心要点:已有研究表明,当机器人无法纯粹依赖基于视觉的模型时,触觉传感器(tactile sensor)对处理柔软和可变形物体很有帮助,但一些从事 VLA(视觉-语言-动作)研究的公司并未使用触觉数据(例如 Physical Intelligence)。各公司正在尝试多种不同的传感器:基于摄像头的传感器能为模型提供丰富的信息,但体积庞大;压阻式(piezoresistive)传感器轻薄、可嵌入,但难以应对剪切力;电容式(capacitive)传感器能检测轻微触碰,但对电磁噪声敏感;磁式传感器可追踪多方向运动,但同样体积庞大。
触觉传感器之于机器人,正如皮肤之于人体。皮肤能感知压力、温度、纹理、滑移和痛觉。它告诉你手中握着的到底是玻璃还是纸板,是在滑落还是稳固,是滚烫还是冰凉。触觉传感器试图用电子元件而非神经末梢来完成这一切。
几十年来,机器人几乎完全依赖视觉,但在非结构化环境中,当物体被遮挡、光照不足,或任务需要知道物体的"触感"而非"外观"时,视觉就会失效。例如,机器人手术需要感知组织密度,农业采摘需要在不碰伤的情况下处理蘑菇或草莓等娇嫩农产品,而装配作业需要知道零件何时正确就位。
对触觉传感器最恰当的分类方式是按其使用的物理感知原语(sensing primitive)来划分——不同的原语暴露不同的信号,并施加不同的机械、电气和架构约束。
光学式(Optical)
光学传感器利用视觉系统来桥接触觉(而非直接观察世界)。这类传感器可分为基于摄像头的和光纤(fiber optic)两大类。
基于摄像头(Camera-Based)
在基于摄像头的传感器中,一种名为弹性体(elastomer,通常为硅胶或橡胶)的柔软橡胶材料位于摄像头和光源上方。当发生接触时,材料内部的形变模式会被捕捉为图像。标准摄像头捕捉弹性体内表面的这些 2D 图像,以检测是否发生了形变以及形变发生的位置。虽然在没有特定光照配置的情况下,它们可能无法检测精确的深度,但算法可以从这些视觉变化中重建表面几何形状和运动,而不是直接测量力。 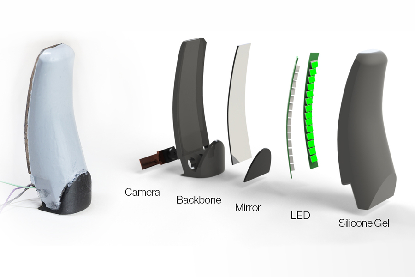 (source)
这种方法的优势在于信息密度。这类传感器提供高空间分辨率,尤其擅长检测剪切(shear)和微滑移(micro-slip)。这使它们非常适合灵巧操作(dexterous manipulation)——在此类任务中,理解物体如何运动比知道精确到牛顿(Newtons)的力更重要。对于大多数接触几何形状和剪切比精确深度测量更重要的操作任务而言,这已经足够。
然而,代价体现在封装和速度上。摄像头需要为光学元件留出物理纵深,这迫使指尖或手掌变得更厚。它们也是基于帧(frame-based)的,这会引入延迟,并限制了对极快或极细微接触的响应能力。此外,任何不会引起表面可见形变的因素(如温度、振动或极轻的触碰)都必须通过附加的感测层来感知。因此,基于摄像头的光学传感器功能强大,但天生笨重。
基于摄像头的传感器还可以利用热敏或事件相机(event-based)技术,其底层动态特性在传感器总论部分有讨论。
公司:Contactile、Sharpa Robotics、Daimon、ETC Robotics
光纤式(Fiber Optic)
光纤传感器用光导纤维取代摄像头。光被送入细长的玻璃或塑料纤维中,进入感测区域。当柔软的皮肤被按压时,光会以不同的方式被弯折、阻挡或反射。系统测量有多少光能够返回。
这与其说是"看到"一幅图像,不如说是测量光强在形变下如何变化。
当环境对电子设备不友好时——即使任务本身很简单——光纤传感器就很有吸引力。由于光纤传感器不含金属、不依赖电流,它们对电磁干扰免疫,这使得它们非常适合 MRI(磁共振成像)、高压工业设备,或有杂散电流、噪声或发热危险性的医疗环境。
由于很难判断接触具体发生在哪里、接触的形状如何,因此在分辨率和信息丰富度上存在取舍。没有摄像头,传感器就没有天然的方式来捕捉精细的表面几何形状、边缘或纹理。
这类传感器只能回答简单的问题,比如"这里有东西在按压吗?大概多用力?",但在灵巧操作或重度依赖学习的任务面前表现吃力。
公司:Sony(索尼)、Sunny Optical(舜宇光学)
压阻式与压电式(Piezoresistive & Piezoelectric)
在压阻式传感器中,按压材料会改变电流通过它的难易程度。压力越大,压缩程度越高,电阻也随之改变。一个直观的类比是花园水管:当你踩在水管上时,水流就会受到限制。同样地,如果挤压传感器导致电流发生变化,机器人就会将这个变化读取为力。
压电式(piezoelectric)传感器的工作原理不同。当材料受到应变(被按压、轻敲或振动)时,它自身会产生微小的电荷。在恒定压力下,电荷会迅速泄漏,信号随之衰减。这使得压电式传感器非常适合检测接触、冲击和振动,但不适合测量恒定的力。
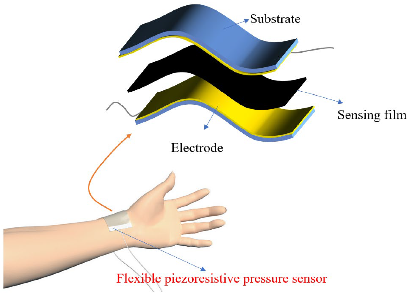
(source)
由于这些传感器只是薄薄的材料层,它们可以被切割成几乎任何形状。这使它们很容易被嵌入夹爪、机器人皮肤,或用于采集人类施力数据的可穿戴设备(如手套)中。
它们对法向力(normal force,即垂直压向表面)最敏感,但在剪切力(shear force,如滑动或摩擦)面前表现吃力——因为此时材料不会干净利落地压缩。检测剪切力通常需要密集的传感器阵列和额外的处理。
在实践中,压阻式传感器用于连续压力感知和安全防护,而压电式传感器用于检测冲击、振动或接触开始的瞬间。
公司:TE Connectivity、PI(Physik Instrumente)、TDK Electronics 和 Honeywell(霍尼韦尔)
电容式(Capacitive)
这与智能手机触摸屏使用的是同一种技术,也是检测极轻触碰和人类皮肤的黄金标准。在实践中,它们出现在机器人手臂或手部的"皮肤"上。
在电容式传感器中,两块金属板以间隙隔开。传感器监测它们之间的电场。当你向下按压时,金属板靠得更近,其可存储的电荷量发生变化。电子设备检测到这一变化,并将其登记为一次触碰。
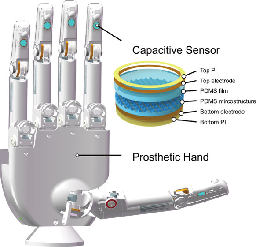
(source)
即使是最轻微的接触也会产生可测量的信号,这使得电容式传感器在人机交互中显得反应灵敏、"有生命力"。但这种敏感度也是其主要缺点。由于信号依赖于电场,它很容易被电磁噪声、静电或接地不良所干扰。让手机插上廉价充电器时屏幕乱跳的那种干扰,同样会扰乱机器人的电容皮肤。
公司:Tashan Tactile Sensing(他山科技)
磁式(Magnetic)
磁式触觉传感器通过观察磁场的变化来追踪触摸。一小块磁铁嵌入柔软材料中,附近放置一个霍尔效应传感器(hall-effect sensor)。当表面发生形变时,磁铁位置发生移动。传感器测量磁场的变化——磁铁是移得更近了、更远了,还是侧向移动了。
由于磁铁可以向多个方向移动,磁式传感器尤其擅长检测剪切力,如滑动和扭转,而不仅仅是垂直向下的压力。经过精心校准,单个感测元件就可以推断多个自由度(degrees of freedom),有时甚至可达完整的 6 自由度(6-DOF)接触运动。
然而,磁铁需要占用空间,因此这类传感器无法做到像纸一样薄。此外,附近的金属或其他磁铁可能干扰信号。例如,一个操作钢制工具的机器人可能难以判断磁场的变化究竟来自触摸,还是仅仅因为把金属靠近了磁铁。
公司:Paxini(帕西尼感知)
关键评估维度(Key Evaluation Criteria)
大多数触觉信息可归为五大类。
力(Force) 力是最基本的信号。当机器人按压某物时,力会以不同的方向出现。法向力(normal force)是垂直压向表面的力,比如向下按压桌面。剪切力是沿表面的力,比如用手指拖过桌面。力矩(torque)是扭转,例如物体在抓握中试图旋转时产生的力。这类力对于识别操作过程中物体的旋转或不稳定非常有用。不同传感器以截然不同的保真度捕捉这些分量。触觉传感器通常测量以下几种类型的力:
滑移(Slip,切向/剪切力) 滑移本身不是力,而是力不再足以维持抓握的那一刻。物体可能在短暂的瞬间感觉稳固,随后便开始移动。尽早检测到滑移的起始,能让机器人在失败发生之前收紧抓握。这个信号快速而细微,反应慢或经过重度滤波处理的传感器往往会错过它。
位置、尺寸和形状(方向力) 接触不只是"有"或"无"。机器人需要知道接触发生在哪里、接触面有多大。指尖触碰一根电线、一个扁平的盒子或一个圆形的手柄,会产生截然不同的接触几何形状。这些信息决定了机器人如何调整手指位置、对齐方式和抓握策略。
软硬程度(Softness and hardness) 当机器人按压得更深时,力会增加。对于刚性物体,力在极小的形变下迅速上升。对于柔软物体,表面会屈服,力逐渐增大。通过观察力随位移的变化,机器人可以推断自己触碰的是金属、橡胶、食物还是人体组织。这对于过大的力会造成损伤的任务尤为重要。
粗糙度与纹理(Roughness and texture) 当传感器滑过表面时,会出现微小的振动。光滑材料产生的变化很小。粗糙或有纹理的材料在传感器经过边缘和图案时会产生更高频率的信号。这些振动特征有助于区分那些外观相似但操作手感不同的材料。
温度与湿度(Temperature and Humidity) 当触觉传感器与物体或环境接触时,界面上会同时发生热量和水分的交换。温度感知捕捉传感器与表面之间的相对温度变化,而湿度感知检测接触区域附近水分或水蒸气的存在。温度与湿度线索共同提供关于材料状态、环境条件和表面潮湿程度的信息,使机器人能够区分干燥、潮湿以及导热性各异的物体——仅凭力或纹理,这些物体可能感觉相差无几。
瓶颈(Bottlenecks)
随着触觉感知从寥寥几个指尖扩展到全身皮肤,一些在小规模下并不明显的约束开始显现。
数据管理: 每个触觉传感器都会产生连续的信号流。在人体中,这些数据的很大一部分在到达大脑之前,已在神经末梢和脊髓中就地处理。而在机器人领域,大多数触觉数据仍被发送到中央处理器,在那里与视觉、规划和控制竞争资源。这造成了延迟和带宽压力。直接在传感器端运行推理可以解决这个问题,但目前的边缘芯片体积大、功耗高,和/或部署成本昂贵。
供电: 触觉传感器目前通过来自中央电池的电线供电。对于少数几个传感器这还可行,但很快就会产生布线复杂度、故障点和装配成本。在人体中,能量通过血液输送到各处。机器人皮肤最终可能需要本地储能或发电(通过柔性电池、能量收集或配电层),但这些方案都没有成熟到足以大规模部署。
标准化: 触觉没有通用语言。不同的触觉传感器以不同的速率、不同的噪声特性输出不同类型的数据。与视觉不同,触觉没有像素、帧或标准基准测试的等价物。没有共享的表示或基准,系统之间难以比较,学习成果也无法跨硬件干净地迁移。
材料: 许多触觉传感器依赖特殊材料,而这些材料无法受益于消费级的供应链。PVDF 等压电聚合物仅由少数几家化工供应商生产,存在供应风险。柔性电子和可拉伸互连仍难以在大规模制造中保证可靠性。
末端执行器(end effector)
要点:目前业内对人形机器人末端执行器的最优设计尚未达成共识。Tesla 采用高度拟人化的手,而 Sunday Robotics 则使用更简单的三指设计,以配合其"技能捕捉手套(skill-capture gloves)"。对于工业和家庭任务,多少个手指才能在灵巧性与机械复杂度、控制要求之间取得最佳平衡,仍无定论。
末端执行器(end effector)是机器人与外部世界交互的部件。在人形机器人上,它几乎总是指手(hand),不过也有一些设计会为特定受限场景的任务附加专用工具。
手
门把手、工具、箱子和按钮,全都是为手而设计的。没有人手的人形机器人,不过是一种昂贵的躯干搬运方式。
人类的手有 27 块骨骼、27 个自由度(degree of freedom, DOF)以及大约 17,000 个触觉感受器。要在机械上复制这一切极其困难。每一个手指关节(finger joint)都需要在立方厘米量级的体积内集成驱动、传感和动力传输。
直觉的做法是复制人类的手,但复杂的操作并不需要类人解剖结构。鸟类只用喙就能搭建精巧的巢穴。章鱼完全没有刚性骨骼也能拧开罐子。与此同时,天生六指的人在操控能力上反而表现出优势,这说明五个手指未必是最优方案。
可以按照手指数量、驱动架构以及其他一些特征,大致对手部设计进行分类。
手指数量
思考手部设计最简单的方式,就是判断需要多少根手指。手指越多,潜在接触点越多,操作物体的方式也越多,但同时也意味着更多的电机、传感器、重量,以及更多可能损坏的部件。
两个手指
双指设计便宜、可靠,对大多数抓取-放置(pick-and-place)任务而言已足够。
 (source)
令人意外的是,配合精巧的模型,双指能实现的功能远不止于此。研究人员已演示仅用两根手指和一个驱动器即可完成手中操作(in-hand manipulation,即在不放手的情况下旋转和重新定位物体)。诀窍在于把环境当作第三个接触点。如果在夹持物体的同时将其抵住桌沿推压,就相当于增加了一根"虚拟手指",从而实现对物体姿态的调整。
这一洞见非常重要:人类在操作过程中不断利用环境约束。我们会先把扁平物体滑到桌沿再拿起,会把东西靠在身体上借力。同样能做到这一点的机器人,并不需要那么多手指。
双指方案的效果最佳条件是:手部足够坚固,能在接触环境时不受损坏;同时,基础模型足够聪明,能有策略地利用这些接触。
许多初创公司和研究实验室采用双指方案,例如 Physical Intelligence、Generalist、Dyna Robotics 和 Fauna Robotics。
三个手指
增加第三根手指可以实现稳定的三点抓握(tripod grasp)、完成基础的工具使用,并能在不进行全手复杂度设计的情况下完成一定程度的怀中操作。 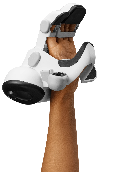 (source
关于可变形物体操作(抓取衣物、处理食物)的研究发现,三指构型中一根手指对置另外两根,可以形成一个较大的支撑面,防止软质物体塌陷——这是两根纤细的手指难以解决的问题。
三根手指还能实现电钻、手电筒等工具的功能性抓握。对于大多数日常生活活动(activities of daily living),三根手指似乎已足够。上图所示为 Sunday Robotic 的夹爪(gripper)。
四个手指
四根手指可以按人类方式排布:一根拇指加三根手指,去掉小指。小指在大多数抓握中的贡献本来就最小——它主要用于微调稳定性,而非提供主要抓握力。  (source)
五个手指
当目标是与人类环境直接兼容,或应用场景是义肢(必须看起来和功能上都像自然的手)时,五指手才有意义。
 (source)
最先进的五指手很少在复杂操作任务上接受过检验。目前,它们的定价超过 $50K,并且存在严重的热管理问题。制约因素是控制系统与传感。
有一种很有说服力的观点认为:随着 UMI 夹爪(gripper)和第一视角(egocentric)数据规模的扩大,一旦硬件跟上,从五指手直接迁移信息将变得更加容易。
多于 5 根手指
这仍是一个基本未被探索的领域。我们知道,六指人群表现出更出色的灵巧性;增加额外的机器人手指还可能实现同时操作多个物体,或完成目前需要两只手才能解决的复杂操作任务。
一个悬而未决的问题是:将自己锚定在人类手的模板上,是否意味着我们放弃了本应拥有的灵巧性?
驱动架构
除了手指数量之外,手指的驱动方式也极大地决定了手的能力与成本。
全驱动(fully actuated)
全驱动手部大约每自由度(DOF)配备一个电机。如果一个手指有三个关节,它就有四个电机。这提供了最大的控制自由度,因为每个关节都可以独立定位,并能精确施加力。
然而,把这么多电机塞进手掌大小的体积内,在机械上极具挑战。电机要么置于手指内部(增加体积和惯量),要么置于手掌/前臂中、通过腱(tendon)将力传递到关节(增加摩擦和潜在故障点)。
目前这类手部基本局限于实验室环境使用。
欠驱动(underactuated)
欠驱动(underactuated)手部的电机数量少于自由度。一个三关节手指可能只由一个电机驱动,各关节之间通过连杆(linkage)或腱连接,从而协调地同步弯曲。
这种设计实现了自适应抓握(adaptive grasping):手指会自然地包裹住不规则物体,因为每个关节只有在接触到物体后才会停止运动。虽然失去了独立控制每个关节的精度,但这种机械上的简洁性使手在牢牢抓持各种不同形状物体时表现好得多,且无需事先掌握物体的完美信息。
未来大多数商业上成功的机器人手很可能都是欠驱动的。
腱驱动(tendon-driven)
腱驱动(tendon-driven)手模仿人体解剖结构,将电机置于前臂,通过缆绳传递力。这种远端布置使手指保持纤细和快速,因为手指无需承载自身电机的重量。然而,这种结构会引入摩擦和缆绳拉伸,随着时间的推移会降低效率和精度。虽然这种方法让 Shadow 灵巧手(Shadow Dexterous Hand)等复杂系统能够将数十种运动装入人类尺寸的框架中,但也带来了更高的维护需求和机械复杂度。
液压/气动
大多数手使用电动电机,但一些公司正在为灵巧手(dexterous hand)探索液压和气动驱动。Sanctuary AI 在其灵巧手中使用微型液压阀;Clone Robotics 从气动起步,正转向定制液压阀以实现更安静的运行。这些手部需要泵、阀和流体管理,而电动手部则可以避免这些系统复杂性。
其他特征
除了手指和驱动方式之外,还有一些机械特征对操作能力有着不成比例的巨大影响。
腕部灵活性可能比手指复杂度更重要。当研究人员限制受试者的手指运动、但允许腕部完全自由活动时,操作能力仍然保持较高水平;反过来(手指自由但腕部锁定)则使表现显著下降。
**外展/内收(abduction/adduction)**即手指张开和合拢的能力,对精细抓握至关重要。人类在精细操作中严重依赖这种侧向运动来精确定位指尖。
**对掌(opposition)**即拇指与手指相对,对抓握(prehensile grasping)必不可少,但它并不需要一个人类风格的拇指。任何能从相反方向施加力的结构都能实现同样的功能。拥有两对相对手指的手可以同时从多个方向实现对掌,这是人类的手做不到的。
柔软、可变形的表面能增大接触面积、分散作用力,并使手部在与环境接触时更加鲁棒。
其他末端执行器
并非每项任务都需要手。工业机器人通常会使用吸盘、磁性夹爪、挂钩和任务专用工具。 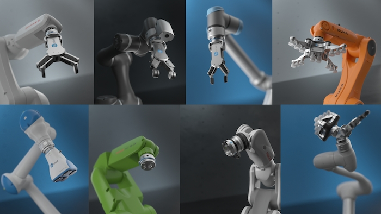 (source
对人形机器人而言,这笔账要另算。人形机器人的价值主张是通用性,其信念在于:一只在 100 项任务中都能达到专用工具 80% 水平的手,要胜过一件只在一项任务上做到完美的工具。
关键评估标准
对机械手最合理的评估方式是从五个维度展开,同时要理解:最大化其中一个维度往往意味着牺牲另一个。
灵巧性(Dexterity): 手部能控制被抓取物体上的多少个自由度?简单夹爪只能控制一个(张开/闭合)。最优秀的灵巧手(dexterous hand)能控制六个(完整的位置和姿态)。大多数产品介于两者之间。
鲁棒性(Robustness): 手能否在与环境接触后存活下来?掉落一个物体后能否继续工作?能否在无需维护的情况下运行数千小时?对于量产应用而言,鲁棒性远比峰值灵巧性重要。
力重比(Force-to-Weight Ratio): 灵巧手很重,而重量对整机设计的影响是不成比例地大。人手的力重比仍是机器人手无法企及的。
可控性(Controllability): 如果无法被智能地控制,拥有 24 个自由度毫无意义。灵巧手的机械能力与其实际展示出的性能之间的差距表明,传感与控制同样是瓶颈。
成本(Cost): 一只 Sharpa Robotics 手成本超过 $50K,而一个双指夹爪只需几百美元。对于大多数商业应用而言,更简单的手在单位经济性上更有优势。
人形机器人全景
人形机器人全景
本节概述美国和中国一些最先进的人形机器人。目标包括:
- 回顾最新机型及其技术规格(此对比并非旨在列出全部整机厂)。
- 重点介绍美国和中国领先人形机器人公司近期的硬件设计选择。以硬件深度解析文档为参照,对比不同公司在现有设计选项之间的取舍。此分析还指出了行业在哪些特定部件上开始形成共识。
- 考察关键的软件与 AI 战略,包括自研与外部合作伙伴之间的权衡。
对比表格见此处
人形机器人供应链分析
本节概述中国的硬件供应商,并重点介绍当前与领先整机厂(如 Tesla、Unitree)展开合作的供应商。对于尚未进入量产的整机厂(如 Tesla),供应商尚未获得量产合同;相反,他们只是收到了初步指引,表明量产目标定于 2026 年下半年。因此,这不应被解读为已批准供应商的最终名单,而应视为正积极参与相关讨论的公司。
供应商名单见此处(第二个标签页)
部件成本
本节逐一梳理人形机器人 BOM 中的主要部件,并回答一个单一问题:要达到 Elon Musk 提出的约 2 万美元总 BOM,需要做到什么?
摩根士丹利去年发布了一份扎实的供应链报告,虽然其中关于具体人形机器人设计和成本的内容已经过时,但仍把握了机器人硬件价值链的结构。该报告以 Tesla Optimus 的 BOM 为参照点,清晰地指明了成本实际分布在哪里、什么才是真正重要的。这里的目标是识别哪些部件成本在结构上可压缩、哪些不可压缩,以及原因。
(这并不是说所有人形机器人都会收敛到相同的成本。不同应用场景会证明不同架构和 BOM 的合理性。)
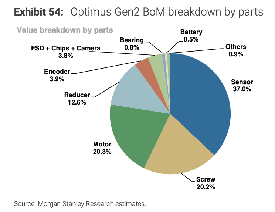
成本分析
要点:人形机器人的成本曲线会更像汽车,而非 iPhone。成本下降来自平台复用、垂直整合、架构简化,以及剔除不必要的能力。软件、传感器和电子器件有帮助,但它们无法削去由过度驱动或过度仪器的机械设计所带来的沉重成本。
执行器与关节组件(电机、减速器、丝杠、轴承、编码器)
驱动(actuation)是人形机器人中单项最大且最难以规模化的成本。Unitree 关节执行器当前的平均成本约为人民币 2,000 元(约 300 美元),每台机器人平均使用约 25-30 个执行器。
详细拆分包括:
- 电机:占执行器总成本的 20–25%,约 50–60 美元(人民币 400–500 元)
- 编码器:10–15%
- 减速器(齿轮箱):45–50%
- 其余部件:约 10%,包括机械外壳、结构件,以及减速器内部的制动机构
即使进行激进的优化和垂直整合,这一类别也不太可能下降超过约 2–3 倍。要接近 2 万美元的 BOM,需要减少机器人所使用的驱动量,而不仅仅是让现有关节更便宜。在没有根本性不同的关节架构的情况下,10 倍的成本下降是不现实的。
原因在于,执行器并非一堆大宗商品零件。电机、齿轮箱、丝杠、轴承和编码器作为一个紧耦合的关节系统协同工作。每个关节都必须同时实现高扭矩密度、低背隙的精确运动、力感知、热稳定性和数百万次循环的疲劳寿命。要同时满足所有这些要求,就必须采用严格的公差、承受较低的制造良率,并进行大量校准。这些属于机械约束,并不享受电子器件那样的成本曲线。
因此,来自供应商的降价只能在边际上有所帮助,却无法改变成本曲线的斜率。真正的杠杆在于降低驱动复杂度:减少关节数量、简化齿轮传动、更多采用共享执行器模块,以及通过柔顺性而非精度来容忍松动。然而值得注意的是,最近的发展却指向相反方向:例如,Unitree 将执行器数量从早先机型的约 23–26 个,增加到 2026 年计划的 29–31 个。我们观察到供应商正在加大研发投入,尤其是在电机和传感器领域。这些努力集中于提升性能参数和开发新的传感器形态。相比之下,纯机械部件似乎正趋于成熟,进一步创新的空间有限。
没有这些设计层面的变革,驱动仍将是实现 2 万美元人形机器人的最大障碍。 *本分析假设采用常规电动执行器。采用人工肌肉系统的公司——如 Clone Robotics(液压)或 Allonic(气动)——完全绕开了减速器和精密轴承的成本,但也引入了围绕阀门、流体管理和密封的不同约束。
手部与末端执行器
手部天生昂贵,并且即便在规模化之后仍将如此。它们将继续是人形机器人中单位重量价值($/kg)最高的子系统之一。产量提升有帮助,但不会改变其数量级。手部 BOM 拆分包括:
- 空心杯电机:约占手部总成本的 30%
- 触觉传感器(最大的成本驱动因素):约占总成本的 40%,约 900 美元(约人民币 6,000 元)。假设传感器部署在指尖并部分覆盖手掌,双手合计约 60 个传感单元(每个约 1 cm²)。
- 减速器 / 微型丝杠:约 20%
- 结构件与外壳:约 10%
手部将众多自由度、密集的驱动、感知能力和紧凑的走线塞进了机器人上最小的空间。这种紧凑性带来了装配人工、良率损失和耐用性问题,这些问题不会随成熟度提升或供应商降价而消失。
它们往往需要微型高精度轴承(以及严格控制的配合公差),才能实现类人般的顺滑度和可反驱性。这些轴承往往无法享受与标准电机轴承相同的大宗商品规模曲线。
要降低 BOM,需要设计上的妥协。大多数应用可以采用更简单的手:手指更少、欠驱动机构,或针对特定任务的夹爪。Sunday Robotics 最近发布了一款用于家务的三指夹爪,类似甚至更简单的末端执行器可以加装到 Matic 这类平台上,以处理大多数家务任务。 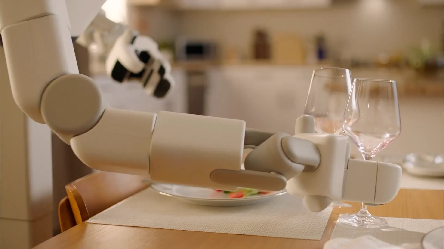 (source)
在工业场景中,Generalist 等公司已经证明,简单的两指夹爪就能胜任广泛的抓取-放置工作。对于绝大多数体力劳动,非常复杂的手部很可能是不必要的。 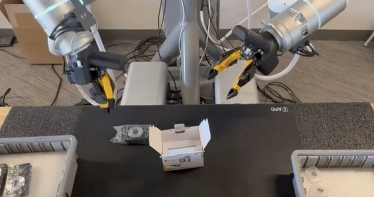 (source)
传感器与感知硬件
传感器提供了明确的 3–5 倍成本下降路径。虽然单个元件已经受益于汽车级规模,但人形机器人的成本仍然很高,原因在于用于补偿不成熟标定的冗余硬件。
基于 MEMS 的 IMU 已是大宗商品,磁编码器价格便宜且对许多关节而言已经足够,摄像头模组持续受益于庞大的消费电子规模。即便是力感知,也并非总是需要专用力传感器,因为关节力矩、电机电流和足底接触往往可以通过成本更低的替代方案推断或近似得出。
当下的系统依赖冗余传感器来弥补不成熟的标定和脆弱的感知堆栈。随着感知能力提升,所需的传感器将减少,从而带来更低的 BOM 成本。
需要特别指出的是,Physical Intelligence 的研究表明,即便是"复杂"操作,也可能并不需要复杂的手部或触觉感知。在机器人奥林匹克上,涂花生酱、拨弄钥匙、翻袜子这类看似需要力反馈或灵巧手指的任务,全部仅凭纯视觉和简单的钳形夹爪就被解决了。
计算与电子器件
控制板、驱动器和计算单元只占 BOM 的很小份额。控制板和驱动器成本很可能会持续下降,因为该类别受益于高出货量 PCB 拼板和标准化测试。在计算方面,NVIDIA 主要通过其 Thor、NX 和 ADX 系列继续主导市场。鉴于其接近垄断的地位,短期内价格显著下降的可能性不大。
虽然早期原型为定制电路板和定制 BMS 设计付出了代价,但这些成本会通过模块化复用和"可制造性设计"(DFM)快速下降,而非依赖激进的元件级降价。计算与通信遵循更为陡峭的成本曲线,搭载于为汽车和移动市场构建的硅生态之上。
电池
电池在 BOM 中占比已经很小,并且直接受益于庞大的电动汽车供应链。
由于电芯成本已经很低,剩余的杠杆在于封装与集成。采用标准规格电芯,并用现成元件在内部组装电池包,可以削减成本并改进外形尺寸。模块化、可更换的电池包以及通过安全认证的 BMS 设计对可靠性至关重要,但这些都属于渐进式改进,而不是决定系统单位经济性的成败因素。
结构件
框架、关节和外壳遵循由产量和设计成熟度驱动的传统制造优化所带来的可预测成本曲线。
铝材和复合材料框架通过批量采购、铸造和零件整合实现规模化,而跨机型标准化关节几何形状则可提高良率。同样,一旦设计稳定下来,从低产量机加工转向注塑成型外壳,就能带来单位成本的大幅下降。
地缘政治
美中两国在不同约束条件下、以不同成功定义推进通用机器人。经过数月的研究,并在上海、苏州、杭州、深圳、东莞实地调研十天之后,我们形成了一个理解这些分歧的框架。
这些差异在三个维度上清晰可见:供应链基础、需求创造与资本配置。
供应链
要造一台人形机器人,需要四样东西:传感器、大脑、电池和驱动器。几乎不需要从零制造任何零件。制造能力建立在巨人的肩膀上。
自 1980 年代以来,中国一直是世界工厂,大规模组装纺织品、玩具和基础电子产品。从 2010 年代开始,北京通过合资企业,刻意将重心转向以制造为中心、尤其是深科技领域的意识形态指令,在半导体、电动汽车、航空航天和先进机器人领域践行"中国制造 2025"。显然,北京将"硬科技"制造置于互联网服务之上。
三个产业加速了机器人硬件制造:
电动汽车。 2024 年,中国生产了超过 1200 万辆电动汽车。如此巨大的规模使锂离子电池技术商品化,如今这些电池被压缩并封装成新形态,为人形机器人提供动力。
无人机。 DJI 等公司用十年时间大规模完善了高扭矩电机和控制器。机器人驱动器直接源于造就出色无人机电机的同一套工艺知识。
消费电子。 iPhone 中的摄像头、传感器、蓝牙和 WiFi 模块以及柔性 PCB,如今对任何制造商都是现成组件。
汽车、无人机和智能手机都起源于中国之外,但在中国实现规模化。然而,正如我们所看到的专为机器人设计的定制组件,中国也拥有驱动真正创新的强大能力。
中国在建立端到端供应链方面的能力独一无二。这个国家既拥有能够制造精密组件的高素质劳动力,又拥有足以自我消化大部分产出的人口规模。产能与国内需求相结合的组合在全球范围内十分罕见,赋予中国规模化新兴硬件产业的结构性优势。
我们此行中最鲜明的例子是灵巧手。我们在中国接触了多个团队,他们做出的灵巧手与美国厂商(包括 Tesla)相当甚至更好。其中一个例子是 Sharpa Robotics,由三位联合创始人创立,他们过去十年间将 Hesai 规模化——Hesai 如今占据汽车激光雷达市场 33% 的份额,这项技术曾价值 5 万美元,如今规模化后已降至几百美元。Sharpa 正在灵巧手上复制这一打法。
产业密度
产品创新能力来自快速原型的能力。我们在硅谷看到软件与基础模型的"产业密度",在波士顿看到生物医药的"产业密度",在纽约看到金融的"产业密度"。但硬件领域的这种能力,世界大部分地区已经失去。
在苏州,我们参观了一家微型驱动器工厂,他们将原始金属棒材加工成精密关节。他们不需要等待海外发货。如果某个零件不合格,他们修改设计,到午餐时间就能切割出一个新的。
后来,一家为数据采集制造夹爪的公司的 CEO 告诉我们,他们需要的每个子组件——每颗螺丝、每个齿轮、每个传感器——都在其办公室 25 分钟车程内生产。他的公司成立仅五个月。在这段时间里,他们已经开发了用于数据采集的专有硬件,为国内外客户实现了规模化生产,并收集了超过 10,000 小时的机器人数据。
需求
为什么要购买工业机器人?
美国
制造业工资约为每年 8 万美元左右,劳动力替代的 ROI 在数学上是显而易见的。物流、制造和医疗领域普遍具有较高的"支付意愿"。
然而,这种需求目前受限于能力。
美国资本正在等待操作智能的成熟(移动能力方面,如 AMR 所展示的,已基本解决)。在机器人能够完全从某项任务中消除人类之前,企业必须重新设计工作流程并保留人工兜底——这是一个缓慢且昂贵的过程,对现有设施尤其痛苦。
如果看看美国最大机器人项目背后的股权结构,主导者并不是传统 VC,而是大型企业。市场不需要被说服去购买机器人,只需要机器人真正可用,且不需要对流程做重大改动。我们很可能会看到智能简易操作器(双指夹爪、安装在轮式底盘上的 6 自由度机械臂)先于真正的人形机器人投入使用。
中国
表面上,中国面临相反的问题。劳动力充裕,工资水平接近 11.1 万元人民币(约 1.5 万美元),用通用机器人替代人类的自然 ROI 很弱。
然而,中国也面临结构性挑战。与美国历来通过移民补充劳动力不同,中国不是移民国家。中国 2025 年生育率降至约每千人 5.6 个出生人口,这是 1949 年有记录以来的最低水平。因此,中国鼓励机器人技术,以减轻老龄化社会的负面影响(养老金压力、消费和国内需求走弱)。
我们看到需求以三种方式被合成:
政府采购。 中央政策激励购买国产机器人,地方政府纷纷跟进。公共机构(如医院、市政设施、博物馆、市民中心)已经在购买并部署人形机器人。
奇观展示作为需求创造。 机器人登上春晚等国家舞台——先是作为表演者,随后成为主持人和娱乐者,然后扩散到更广泛的公共场合。
循环供应链。 在公众视野之外,一家人形 OEM 可能从供应商处采购电机,附带条件是供应商反过来购买他们的成品机器人。循环经济并非严格最优,但它保证了工厂开工、团队有活干、迭代循环不断。需要说明的是,这并非中国独有的现象。
资本流动
美国
机器人 BOM 存在不确定性。以 Tesla Optimus 为例,在 Gen-1 和 Gen-2 之间,驱动器和传感器经历了近乎彻底的重新设计。在高成本环境下,为一款可能在 12 个月内就会改变的设计建造专用规模化工厂是不可行的。
在高成本地区做早期专用硬件押注、又没有内部 COGS/OpEx 优化缓冲的公司将遭受损失。虽然它们的失败有助于国内生态系统积累工艺知识,但几乎不会产生投资回报。
机器人常被称为风险资本的墓地,这在历史上是有充分理由的。因此,美国资本流向软件,聚焦机器学习智能突破。
中国
中国借鉴其在电动汽车、无人机和太阳能领域的打法:优先考虑市场份额和产能,而非即期单位经济性。
其假设是:通过建立早期市场主导地位,中国可以创造粘性客户关系与供应链知识,从而随时间推移攫取超额回报。
这一动态被省级竞争放大。一旦某个产业被认定为战略性产业,各省政府就会部署补贴和支持,竞相将本地企业打造成枢纽并争夺相关就业。结果是激烈竞争导致众多行业普遍产能过剩、利润率低下。这对单个企业是痛苦的,但能快速规模化生产能力并压低成本。
许多中国上市公司正在投资人形供应链能力,并因此获得公开市场的奖励。在某些情况下,单单一家公司宣布成为 Tesla 供应商,就能推动其股价上涨高达 50%。历史上,在电动汽车规模化阶段支持过 Tesla 的供应商获得了不成比例的超额回报。因此,供应商有强烈动机进入 Tesla 的"选定供应商"名单。
这创造了一种双赢动态。供应商获得信誉、规模和资本市场的上行空间。Tesla 则看到一条此前不存在的供应链被实时创建出来,并且它一直在力争更快、更便宜、更好。
预测赢家
美国
赢家将是那些成功整合通用机器人以替代国内昂贵劳动力的公司。价值捕获在于替代机器人所提供的服务(降低 COGS 和 OpEx)。早期需求很可能来自财富 500 强企业和家庭市场中的专业消费者(prosumer)。
中国
中国为出口主导地位而战。目标是打造"人形机器人界的 DJI"。即便美国竖起贸易壁垒,中国也可以瞄准其他发达市场(欧洲、澳大利亚)以及中东(阿联酋)和南美(巴西、墨西哥)的增长市场。他们将凭借"足够好、足够便宜"的定位取胜,服务全球 80% 对成本敏感、且没有资源自建供应链的市场。
悬而未决的问题
随着工厂自动化,价值最终将落在何处,仍属未知。赢家会是机器人公司本身吗?是通过部署机器人捕获劳动力节省的企业吗?是实现规模的零部件供应商吗?还是某种组合?
答案在美国和中国之间可能不同,也可能随技术成熟而变化。
其他观察
经过数月的研究加上 10 天的实地调研,我们还得到以下几点观察。
混合路径可能胜出。 一些公司已经学会在两个世界之间运作。像 Tesla 这样的团队在美国开发 AI 和软件,同时利用中国的制造生态做硬件,这强化了整个围绕快速原型和深度供应商网络的飞轮。这种混合路径可能成为一种真正的竞争优势。
关税正在重塑地理格局。 在关税不断上涨的背景下,许多供应商将最终组装转移到泰国、墨西哥等地,且单位成本往往更高。这预示着什么长期竞争力,值得追问。能够在中国锁定顶级硬件人才和制造工艺、并将这些能力成功复制到其他地方的公司,可能随时间获得显著的结构性优势。值得注意的是,中国已做出一项战略决策:支持国内企业在海外建厂,使中国公司即便在最终组装环节地理分散化之后,仍能保持供应链影响力。
中国研究比多数人意识到的更接近前沿。 这一点出乎我们的意料。中国的机器人与 AI 研究比西方多数人意识到的更贴近前沿。过去两年,这种状况已经开始改变。来自中国最好的工作进步飞快,差距正在缩小。
尚无明确赢家。 通用机器人是一项重大技术前沿,美中两国大致在同一时间开始投入。没有明显的先发优势。
最终结果仍然真正不确定,但现在正是在这一领域创业的激动人心的时刻。
如果你计划去中国,我们强烈建议翻阅 How China Works by Xiaohuan Lan(或阅读这些开源笔记)。
致谢
我们要感谢以下各位在本研究成文过程中给予的慷慨支持、深刻洞见与帮助。
行业专家 Jeff Bingham · Benjamin Bolte · 来自 GenRobot 的 Jianxing Chen · 来自 Dexmate 的 Tao Chen · 来自 STT Bearing 的 Zhiqiang Chen · 来自 Daimon Robotics 的 Yipai Du · 来自 Damiao Motor 的 Roy Duan · 来自 MIT 的 Haoshu Fang · 来自北京他山科技的 Yihui Fu · 来自 Gentech 的 Amy Gao · 来自 Sunday Robotics 的 Clayton Haight · 来自 RLWRLD 的 Kangwook Lee · 来自 PaXiNi 的 Jeremy Li · 来自张江集团的 Michelle Li · 来自三花的 Chenglin Lin · 来自 AGIBot 的 Mark Lin · 来自 Et Cetera Robotics 的 Kendall Lowrey · Lucy Lu · 来自 Meta 的 Robert Luan · 来自 IO.AI 的 Rosa Luo · Shagun Maheshwari · 来自 Cobot 的 Brad Porter · 来自 RLWRLD 的 Jung-hee Ryu · 来自 Neuralink / Figure 的 Sajiv Shah · 来自 Tacta Systems 的 Harry Su · 来自 Flexiv Robotics 的 Shiquan Wang · 来自三花的 Yutong Wang · 来自 Xynova 的 Alex Xia · 来自张江集团的 Shaoqing Zhang · 来自 Daxo Robotics 的 Tom Zhang
投资人 来自 B Capital 的 Daisy Cai · 来自 CDH Investments 的 James Gao · 来自 Category 的 Shri Kolanukuduru · 来自 RoboStrategy 的 Andrew Kang · 来自 RoboStrategy 的 Jack Pearson · 来自 HongShan 的 Yixin Ren · 来自 RoboStrategy 的 Scott Walter · 来自 KKR 的 Chen Wang · 来自 Xrius Ventures 的 Mandy Wen · 来自 KKR 的 Yan Zhao · 来自 a16z 的 Jacob Zietek
来源
- 人形机器人 100:人形机器人价值链图谱
- Optimus 101:为什么是人形机器人、为什么是现在、为什么是 Tesla?
- 人形机器人综合综述
- 人形机器人的力学机制
- 人形机器人结构部件的轻量化材料
- Luca Greco 论镁在机器人领域的应用
- 为什么 PEEK 与镁合金是人形机器人轻量化的关键?
- Jack Louis 与 Scott Walter 的执行器入门指南
- 人形机器人执行器深度解析
- 这颗小螺丝正在驱动人形机器人革命
- 如何选择最优丝杠技术
- 行星滚柱丝杠的工作原理及其如何驱动 Tesla 人形机器人
- 编码器类型:旋转、线性、位置与光学编码器
- 人形机器人 PCB 设计与先进制造技术
- 惊人地类人:Sanctuary AI 与 Clone Robotics 展示液压驱动的人形机器人
- 机器人液压驱动与电动驱动之争 | Marc Raibert 与 Lex Fridman
- 触觉机器人:展望
- 人形机器人中的毫米波雷达感知与传感器融合
- 你的下一个项目可用的目标检测传感器
- 惯性测量单元(IMU)完全指南
- 人形机器人电池系统需求技术分析及其与电动汽车、eVTOL 和无人机应用的对比基准
- 电池与学习曲线
- 中国电动汽车电池正在吞噬世界
- 机器人需要更好的电池
- 对钠离子电池技术路线图及其相对锂离子电池技术经济竞争力的情景进行批判性评估
- 钠离子电池的炒作与现实 // 技术综述
- 机器人真的需要类人形的手吗?
- Moravec 悖论与机器人奥运会
- John Arnold 关于中国的推文
- Adam Majmudar 的机器人深度研究
- 具身智能:中国在智能机器人上的大赌注
- 机器人自主等级
- 四足机器人市场现状——Unitree、Boston Dynamics、ANYbotics、DEEP Robotics 与崛起的应用生态
- 美国正在错失新劳动经济——机器人篇 第 1 部分
- 机器人执行器产业深度研究:概念与分类、市场分析、核心部件及重点企业深度图谱
- 人形机器人产业发展研究
- 人形机器人指南
- Nathan Peterman 的商用类人机器人清单
- 中国人形机器人引发全球订单热潮
- 小鹏发布第二代人形机器人;千寻智能完成天使+轮融资
- Aibang Robot 小鹏 IRON 人形机器人材料应用概述
- 本文涉及的所有类人机器人公司的官方网站